
LiDAR SLAM para minería subterránea
Cada punto que registra un escáner en movimiento vale lo que vale su conocimiento de dónde estaba al registrarlo. En superficie ese conocimiento viene de los satélites. Bajo tierra tiene que venir de otra parte, y el SLAM — localización y mapeo simultáneos — es esa otra parte.
El escáner construye un mapa de la geometría que lo rodea y se posiciona contra ese mapa, al mismo tiempo, manteniendo ±0,03 % de deriva de posición, y el levantamiento subterráneo deja de necesitar estacionamientos.
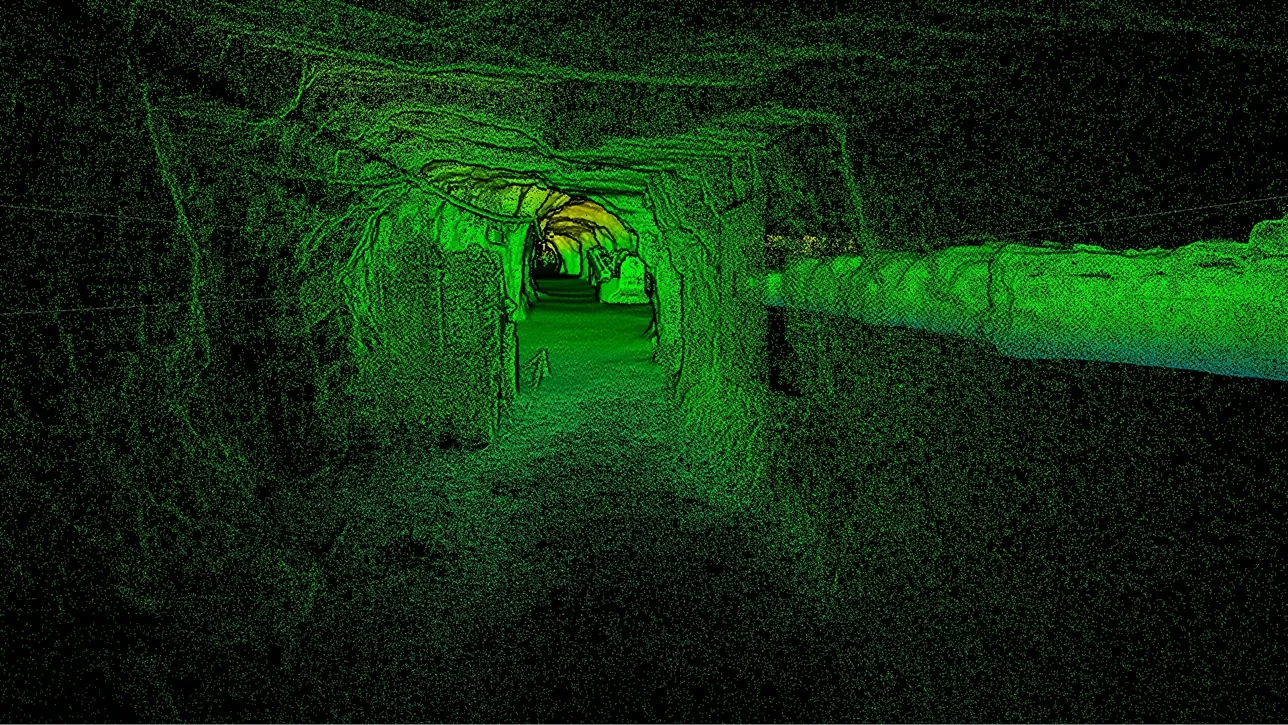
¿Qué es el LiDAR SLAM y por qué lo usa la minería?
El SLAM permite a un escáner en movimiento posicionarse desde la geometría que registra, sin GPS, con ±0,03 % de deriva — frentes y caserones sin estacionamientos.
 Posición a partir de la geometríaLa roca es la referencia; sin satélites, sin dianas, sin estacionamiento.
 ±0,03 % de derivaEl error de posición crece con la distancia recorrida, y el control lo reinicia.
 Los bucles se cierranVolver a un lugar ya escaneado corrige toda la trayectoria intermedia.
 Vinculado a la malla de minaEl control topográfico sigue situando el modelo donde dice el plan de mina.
Cómo sabe un escáner dónde está a oscuras
Un escáner LiDAR mide la distancia a todo lo que lo rodea muchas veces por segundo. Quieto, eso da un escaneo desde una posición conocida. Al empezar a caminar, cada nuevo escaneo se solapa en gran medida con el anterior; la geometría que aparece en ambos — la forma de las paredes, el techo, una tubería, una planchuela de perno — le dice al escáner cuánto y en qué dirección se movió entre ellos. Encadene esos movimientos y el escáner tiene una trayectoria y un mapa, construidos simultáneamente, sin nada más que la roca como referencia. Eso es el SLAM.
La debilidad es que cada estimación de movimiento lleva un error minúsculo, y los errores se acumulan con la distancia: eso es la deriva, y el Artec Jet la mantiene en ±0,03 % — del orden de 0,3 m por kilómetro sin ninguna otra información. Dos cosas la mantienen muy por debajo de eso en la práctica. El cierre de bucle: cuando el escáner vuelve a un lugar que ya ha escaneado, reconoce la geometría y corrige toda la trayectoria intermedia. Y el control topográfico: cada estación conocida por la que pasa el escáner es un punto donde la deriva se reinicia al sistema de coordenadas de la propia mina.
Lo que esto cambia en el levantamiento subterráneo es el estacionamiento. Un instrumento de trípode tiene que nivelarse y orientarse desde puntos conocidos en cada posición; un escáner SLAM se lleva del brocal al frente y de vuelta, o se vuela dentro de un caserón, y se posiciona todo el camino a ±10 mm bajo tierra. Artec Twins registra la trayectoria al control por el que pasó y el resultado es la galería completa, de piso a techo, en la malla de mina — en el tiempo que duró el recorrido.
Cómo se construye el levantamiento mientras camina
Qué ocurre entre el brocal y el frente, en orden.
- 1. Empezar en un punto conocidoLos primeros escaneos se vinculan a una estación topográfica, así que la trayectoria empieza en la malla de mina.
- 2. Seguir el movimientoCada escaneo se empareja con el anterior sobre geometría compartida; el desplazamiento entre ambos es el movimiento.
- 3. Construir el mapaLos escaneos se acumulan en un mapa de la galería a hasta 1,9 millones de puntos por segundo, 360° × 290° alrededor del escáner.
- 4. Cerrar bucles y pasar por el controlLa geometría revisitada y las estaciones por las que se pasa corrigen la trayectoria; la deriva se reinicia cada vez.
 5. Registrar en TwinsLa trayectoria completa se vincula a todo el control que tocó; la galería se exporta en la malla de mina como LAS, LAZ o E57.
Qué escáner para este trabajo
El SLAM es un método de posicionamiento; un equipo de este sitio está construido en torno a él.

Artec Jet
- Ideal para
- Cualquier levantamiento subterráneo que deba hacerse en movimiento, sin GPS
- Tipo
- LiDAR SLAM multimodal
- Deriva de posición
- ±0,03 %
- Precisión, hasta
- ±10 mm bajo tierra, ±15 mm en general
- Detección de cambios
- ±5 mm
- Velocidad de captura
- Hasta 1.900.000 puntos/s, triple retorno
- Campo de visión
- 360° × 290°
El Jet es un escáner LiDAR SLAM multimodal: se posiciona a partir de la geometría que registra, manteniendo ±0,03 % de deriva de posición, y captura a hasta 1,9 millones de puntos por segundo con triple retorno en 360° × 290°. La precisión es ±10 mm bajo tierra, la detección de cambios ±5 mm entre escaneos. Con 1,57 kg y 16 horas de almacenamiento interno, se lleva a mano, en mochila, en pértiga, en vehículo, en jaula o en vuelo.

Artec Ray II
- Ideal para
- La referencia de calidad topográfica a la que se vincula la trayectoria SLAM
- Tipo
- Láser estacionario de largo alcance, montado en trípode
- Precisión, hasta
- 1,9 mm a 10 m, 2,9 mm a 20 m, 5,3 mm a 40 m
- Ruido de medición
- 0,4 mm a 10 m
- Alcance
- 0,5–130 m
- Tiempo de escaneo
- 1 min 42 s a 3 mm, 10 m, sin textura
- Campo de visión
- 360° × 300°
Un levantamiento SLAM vale lo que vale el control al que se registra, y el Ray II sobre trípode lo proporciona a 1,9 mm a 10 m: un portal, una estación, una cámara registrados como referencia fija. La trayectoria a pie del Jet se registra a esas capturas además de a las estaciones topográficas, y la deriva queda acotada por ambas.
Vea una rampa recorrida a pie del portal al frente sin estacionamientos, y la trayectoria cerrándose sobre el control que pasó — solicite una demo para su equipo de topografía.
Solicitar una demoPreguntas que hacen los topógrafos
¿El SLAM reemplaza el control topográfico?
No — reemplaza el estacionamiento. El escáner se posiciona entre estaciones; las estaciones siguen poniendo el modelo en la malla de mina y reiniciando la deriva. Una mina bien controlada es la que más provecho saca del SLAM, no la que menos.
¿Qué pasa en una galería sin rasgos?
El SLAM necesita geometría contra la que emparejar, y un túnel largo, liso y recto sin nada en las paredes es el caso más difícil. Las galerías reales de una mina tienen servicios, pernos, malla y textura de roca; donde un tramo carece realmente de rasgos, el control en cada extremo lo sostiene.
¿Cómo se compara ±0,03 % con lo que necesitamos?
En una galería de 500 m con control en ambos extremos y unas pocas estaciones entre medio, el residual queda muy dentro de la precisión de superficie de ±10 mm. La cifra importa sobre todo en recorridos largos sin control — un nivel antiguo, el interior de un caserón — donde acota el error.
¿El SLAM es solo para bajo tierra?
No. El Jet usa el mismo posicionamiento en superficie, donde se añade GNSS para la georreferenciación en Artec Twins. Bajo tierra es donde el SLAM es la única opción, y por eso se explica aquí.
Aplicaciones relacionadas

Cuéntenos sobre sus levantamientos subterráneos
Describa el desarrollo, la red de control y cómo se hace hoy el levantamiento. Un especialista en minería le responderá con cómo un levantamiento SLAM se vincularía a su control y qué cambiaría en el ciclo.