
LiDAR SLAM per le miniere sotterranee
Ogni punto registrato da uno scanner in movimento vale quanto la sua conoscenza di dove si trovava quando lo ha registrato. In superficie quella conoscenza viene dai satelliti. Sottoterra deve venire da qualcos'altro, e lo SLAM — localizzazione e mappatura simultanee — è quel qualcos'altro.
Lo scanner costruisce una mappa della geometria circostante e si posiziona rispetto a quella mappa, contemporaneamente, mantenendo ±0,03 % di deriva di posizione, e il rilievo sotterraneo smette di avere bisogno di uno stazionamento.
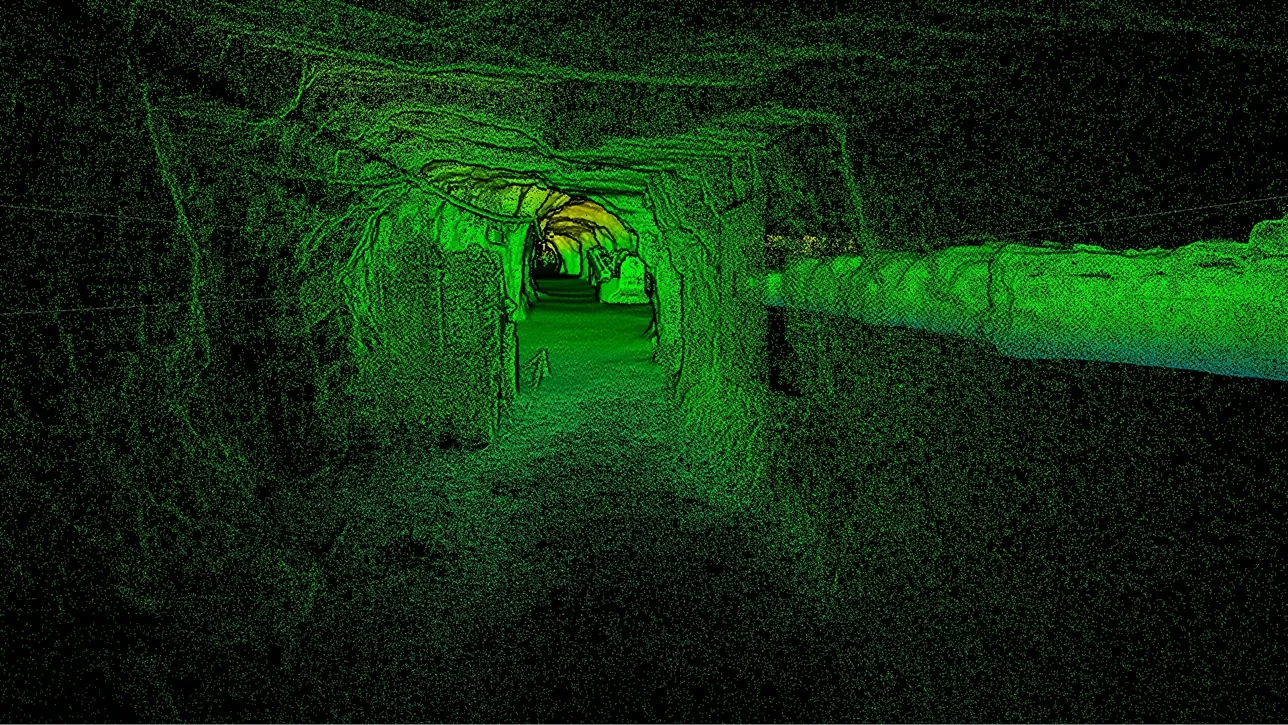
Cos'è il LiDAR SLAM e perché il settore minerario lo usa?
Lo SLAM permette a uno scanner in movimento di posizionarsi dalla geometria che registra, senza GPS, a ±0,03 % di deriva — così gallerie e camere si rilevano senza stazionamenti.
 Posizione dalla geometriaLa roccia è il riferimento; niente satelliti, niente target, nessuno stazionamento.
 ±0,03 % di derivaL'errore di posizione cresce con la distanza percorsa, e il controllo lo azzera.
 I loop si chiudonoTornare in un luogo già scansionato corregge l'intera traiettoria intermedia.
 Legato alla griglia di minieraIl controllo topografico continua a collocare il modello dove dice il piano di miniera.
Come uno scanner sa dove si trova al buio
Uno scanner LiDAR misura la distanza da tutto ciò che lo circonda molte volte al secondo. Da fermo, questo dà una scansione da una posizione nota. Iniziando a camminare, ogni nuova scansione si sovrappone ampiamente alla precedente; la geometria che compare in entrambe — la forma delle pareti, la volta, un tubo, una piastra di ancoraggio — dice allo scanner di quanto e in quale direzione si è spostato tra le due. Concatenando questi spostamenti, lo scanner ha una traiettoria e una mappa, costruite simultaneamente, con nient'altro che la roccia come riferimento. Questo è lo SLAM.
Il punto debole è che ogni stima di spostamento porta con sé un piccolo errore, e gli errori si accumulano con la distanza: questa è la deriva, e Artec Jet la contiene a ±0,03 % — dell'ordine di 0,3 m su un chilometro senza alcun'altra informazione. Due cose la mantengono molto al di sotto nella pratica. La chiusura dei loop: quando lo scanner torna in un luogo già scansionato, ne riconosce la geometria e corregge l'intera traiettoria intermedia. E il controllo topografico: ogni stazione nota che lo scanner passa è un punto in cui la deriva viene azzerata sul sistema di coordinate della miniera.
Ciò che questo cambia per il rilievo sotterraneo è lo stazionamento. Uno strumento su treppiede va livellato e orientato su punti noti in ogni posizione; uno scanner SLAM si porta dall'imbocco al fronte e ritorno, o si fa volare in una camera, e si posiziona da solo per tutto il percorso a ±10 mm sottoterra. Artec Twins registra la traiettoria sul controllo che ha passato e il risultato è la galleria completa, dalla platea alla volta, sulla griglia di miniera — nel tempo della camminata.
Come si costruisce il rilievo mentre si cammina
Cosa succede tra l'imbocco e il fronte, in ordine.
- 1. Partire da un punto notoLe prime scansioni sono legate a una stazione topografica, così la traiettoria inizia nella griglia di miniera.
- 2. Seguire il movimentoOgni scansione viene abbinata alla precedente sulla geometria condivisa; lo scostamento tra le due è il movimento.
- 3. Costruire la mappaLe scansioni si accumulano in una mappa della galleria fino a 1,9 milioni di punti al secondo, 360° × 290° attorno allo scanner.
- 4. Chiudere i loop e passare sul controlloLa geometria rivisitata e le stazioni passate correggono la traiettoria; la deriva viene azzerata ogni volta.
 5. Registrare in TwinsL'intera traiettoria è legata a tutto il controllo che ha toccato; la galleria viene esportata sulla griglia di miniera come LAS, LAZ o E57.
Quale scanner per questo lavoro
Lo SLAM è un metodo di posizionamento; un dispositivo di questo sito è costruito attorno a esso.

Artec Jet
- Ideale per
- Qualsiasi rilievo sotterraneo da eseguire in movimento, senza GPS
- Tipo
- LiDAR SLAM multimodale
- Deriva di posizione
- ±0,03 %
- Precisione fino a
- ±10 mm sottoterra, ±15 mm in generale
- Rilevamento delle variazioni
- ±5 mm
- Velocità di acquisizione
- Fino a 1.900.000 punti/s, tripla eco
- Campo visivo
- 360° × 290°
Il Jet è uno scanner LiDAR SLAM multimodale: si posiziona dalla geometria che registra, mantenendo ±0,03 % di deriva di posizione, e acquisisce fino a 1,9 milioni di punti al secondo con tripla eco su 360° × 290°. La precisione è ±10 mm sottoterra, il rilevamento delle variazioni ±5 mm tra scansioni. Con 1,57 kg e 16 ore di memoria a bordo si porta a mano, indossato, su asta, su veicolo, in gabbia o in volo.

Artec Ray II
- Ideale per
- Il riferimento a precisione topografica a cui si lega la traiettoria SLAM
- Tipo
- Laser stazionario a lungo raggio, su treppiede
- Precisione fino a
- 1,9 mm a 10 m, 2,9 mm a 20 m, 5,3 mm a 40 m
- Rumore di misura
- 0,4 mm a 10 m
- Portata
- 0,5–130 m
- Tempo di scansione
- 1 min 42 s a 3 mm, 10 m, senza texture
- Campo visivo
- 360° × 300°
Un rilievo SLAM vale quanto il controllo su cui è registrato, e il Ray II su treppiede lo fornisce a 1,9 mm a 10 m: un imbocco, una stazione, una camera registrati come riferimento fisso. La traiettoria a piedi del Jet si registra su quelle acquisizioni oltre che sulle stazioni topografiche, e la deriva è delimitata da entrambe.
Guarda una rampa percorsa a piedi dall'imbocco al fronte senza stazionamenti, e la traiettoria che si chiude sul controllo che ha passato — prenota una demo per il tuo team di rilievo.
Prenota una demoLe domande dei topografi
Lo SLAM sostituisce il controllo topografico?
No — sostituisce lo stazionamento. Lo scanner si posiziona tra le stazioni; le stazioni continuano a collocare il modello sulla griglia di miniera e ad azzerare la deriva. Una miniera ben controllata ottiene il massimo dallo SLAM, non il minimo.
Cosa succede in una galleria senza elementi distintivi?
Lo SLAM ha bisogno di geometria su cui abbinarsi, e un tunnel lungo, liscio e rettilineo senza nulla sulle pareti è il caso più difficile. Le gallerie di miniera reali hanno servizi, bulloni, rete e texture della roccia; dove un tratto è davvero privo di elementi, lo tiene il controllo alle due estremità.
Come si confronta ±0,03 % con ciò che ci serve?
Su una galleria di 500 m con controllo a entrambe le estremità e qualche stazione intermedia, il residuo resta ben dentro la precisione di superficie di ±10 mm. Il valore conta soprattutto per le lunghe poligonali senza controllo — un vecchio livello, l'interno di una camera — dove delimita l'errore.
Lo SLAM serve solo sottoterra?
No. Il Jet usa lo stesso posizionamento in superficie, dove il GNSS viene aggiunto per la georeferenziazione in Artec Twins. Il sotterraneo è dove lo SLAM è l'unica opzione, ed è per questo che viene spiegato qui.
Applicazioni correlate

Parlaci dei tuoi rilievi in sotterraneo
Descrivi lo sviluppo, la rete di controllo e come si svolge oggi il rilievo di avanzamento. Uno specialista del settore minerario ti risponderà spiegando come un rilievo SLAM si legherebbe al tuo controllo e cosa cambierebbe nel ciclo.