
坑内採掘向けSLAM LiDAR
移動するスキャナーが記録するすべての点は、記録した瞬間に自分がどこにいたかという知識と同じだけの品質しか持ちません。地表ではその知識は衛星から得られます。坑内ではどこか別のところから得なければならず、SLAM(自己位置推定と地図作成の同時実行)がその別のところです。
スキャナーは周囲の形状のマップを構築すると同時に、そのマップに対して自己位置を推定し、位置ドリフト±0.03%を保ちます。坑内測量に据え付けが不要になります。
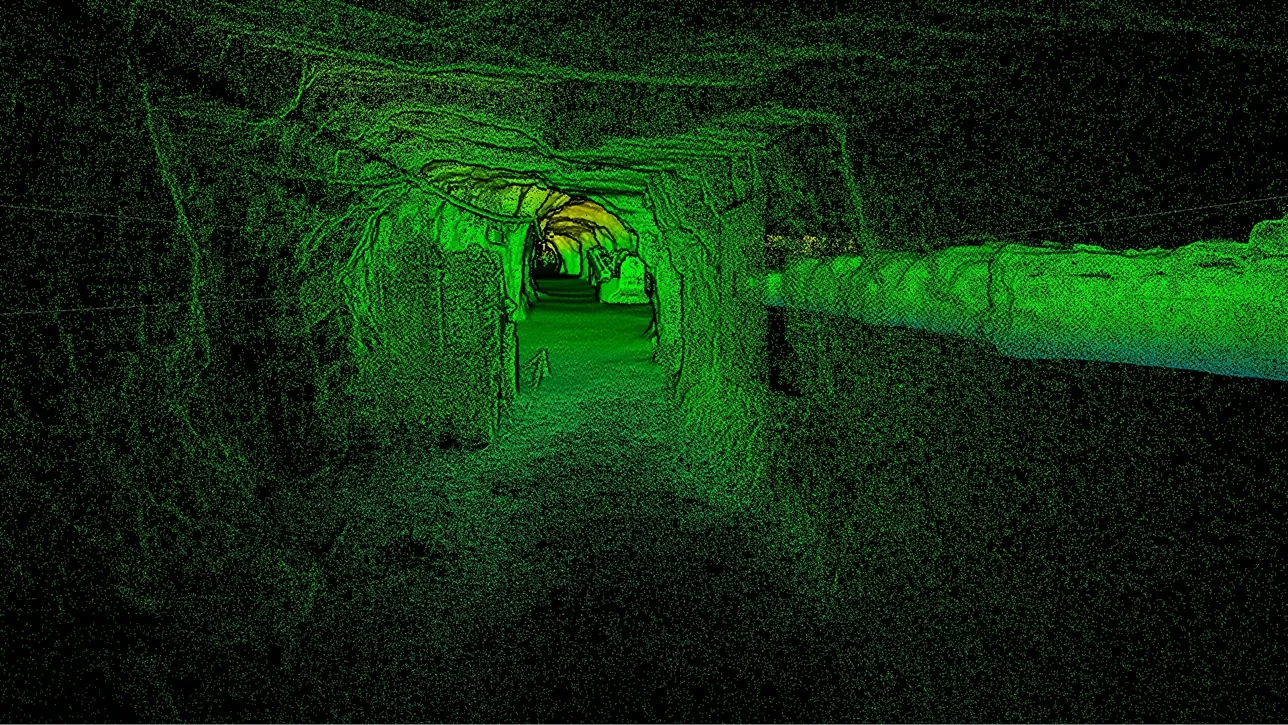
SLAM LiDARとは何か、なぜ鉱業で使われるのか
SLAMにより、移動するスキャナーはGPSなしで記録する形状から自己位置を推定し、ドリフト±0.03%を保ちます。坑道とストープが据え付けなしで測量できます。
 形状から位置を得る岩盤が基準です。衛星もターゲットも据え付けも不要。
 ドリフト±0.03%位置誤差は移動距離とともに増え、基準点がそれをリセットします。
 ループを閉じるすでにスキャンした場所に戻ると、その間の軌跡全体が補正されます。
 鉱山座標系に結合それでも測量基準点が、採掘計画どおりの場所にモデルを置きます。
スキャナーが暗闇で自分の位置を知る仕組み
LiDARスキャナーは周囲のすべてまでの距離を毎秒何度も計測します。静止していれば、それはひとつの既知の位置からのスキャンになります。歩き始めると、新しいスキャンはそれぞれ直前のスキャンと大きく重なります。両方に現れる形状(壁や天盤の形、配管、ボルトプレート)が、その間にスキャナーがどれだけ、どの方向に動いたかを教えます。その動きを連ねると、スキャナーは軌跡とマップを同時に、岩盤だけを基準として構築します。それがSLAMです。
弱点は、各移動量の推定がごく小さな誤差を伴い、その誤差が距離とともに蓄積することです。これがドリフトで、Artec Jetはそれを±0.03%に抑えます。他に何の情報もなければ、1 kmあたり0.3 m程度です。実際にはそれをはるかに下回る理由が2つあります。ループ閉合:スキャナーがすでにスキャンした場所に戻ると、形状を認識してその間の軌跡全体を補正します。そして測量基準点:スキャナーが通過するすべての既知の測点で、ドリフトは鉱山自身の座標系にリセットされます。
これが坑内測量にもたらす変化は据え付けにあります。三脚式の器械はあらゆる位置で整準し、既知点から方位付けしなければなりません。SLAMスキャナーは坑口から切羽まで携行して戻るか、ストープに飛ばすだけで、その間ずっと坑内で±10 mmで自己位置を推定します。Artec Twinsが軌跡を通過した基準点に位置合わせし、結果は床から天盤までの完全な坑道が鉱山座標系上に、歩いた時間で得られます。
歩きながら測量が構築される仕組み
坑口から切羽までの間に起きることを、順番に。
- 1. 既知点から始める最初のスキャンは測点に結び付けられるため、軌跡は鉱山座標系から始まります。
- 2. 動きを追跡各スキャンは共有する形状に基づいて直前のスキャンと照合され、両者のずれが移動量になります。
- 3. マップを構築スキャナーの周囲360°×290°、毎秒最大190万点で、スキャンが坑道のマップとして蓄積されます。
- 4. ループを閉じ、基準点に合わせる再訪した形状と通過した測点が軌跡を補正し、そのたびにドリフトがリセットされます。
 5. Twinsで位置合わせ軌跡全体が触れたすべての基準点に結び付けられ、坑道は鉱山座標系上でLAS、LAZ、E57として書き出されます。
この作業に適したスキャナー
SLAMは位置決めの手法です。本サイトの1台はそれを中心に設計されています。

Artec Jet
- 最適な用途
- GPSなしで移動しながら行わなければならないあらゆる坑内測量
- 種別
- マルチモーダルSLAM LiDAR
- 位置ドリフト
- ±0.03%
- 精度(最大)
- 坑内±10 mm、一般±15 mm
- 変化検出
- ±5 mm
- 取得速度
- 毎秒最大1,900,000点、三重反射
- 視野
- 360°×290°
JetはマルチモーダルなSLAM LiDARスキャナーです。記録する形状から自己位置を推定して位置ドリフト±0.03%を保ち、360°×290°にわたり毎秒最大190万点をトリプルリターンで取得します。精度は坑内で±10 mm、スキャン間の変化検出は±5 mmです。1.57 kgで16時間の本体内蔵ストレージを備え、携行、装着、ポール搭載、車載、ケージ搭載、飛行が可能です。

Artec Ray II
- 最適な用途
- SLAM軌跡が結び付けられる測量グレードの基準
- 種別
- 据置型長距離レーザー、三脚設置
- 精度(最大)
- 10 mで1.9 mm、20 mで2.9 mm、40 mで5.3 mm
- 測距ノイズ
- 10 mで0.4 mm
- 測定範囲
- 0.5〜130 m
- スキャン時間
- 3 mm・10 m・テクスチャなしで1分42秒
- 視野
- 360°×300°
SLAM測量の品質は位置合わせする基準点の品質で決まり、三脚上のRay IIがそれを10 mで1.9 mmで提供します。坑口、測点、チャンバーを固定された基準として記録します。歩いたJetの軌跡は、測点だけでなくこれらの取得データにも位置合わせされ、ドリフトは両方で抑えられます。
据え付けなしで坑口から切羽まで斜坑を歩き、通過した基準点で軌跡が閉じるところをご覧ください。測量チーム向けのデモをご予約ください。
デモを予約する測量士からよくあるご質問
SLAMは測量基準点を置き換えますか
いいえ。置き換えるのは据え付けです。スキャナーは測点の間で自己位置を推定し、測点は引き続きモデルを鉱山座標系に載せ、ドリフトをリセットします。基準点管理の良い鉱山ほどSLAMから最大の効果を得ます。
特徴のない坑道では何が起きますか
SLAMには照合する形状が必要で、壁に何もない長く滑らかな直線のトンネルが最も難しいケースです。実際の鉱山の坑道には設備、ボルト、金網、岩の質感があります。本当に特徴のない区間では、両端の基準点がそれを支えます。
±0.03%は当社の要求とどう比べられますか
両端に基準点があり、間に数点の測点がある500 mの坑道では、残差は面精度±10 mmを十分に下回ります。この数値が最も重要なのは、旧レベルやストープ内部のような長い無基準点トラバースで、そこでは誤差の上限を定めます。
SLAMは坑内専用ですか
いいえ。Jetは地表でも同じ位置決めを使い、Artec Twinsで地理参照のためにGNSSが追加されます。坑内はSLAMが唯一の選択肢となる場所であり、だからこそここで解説しています。

貴社の坑内測量についてお聞かせください
開発状況、基準点網、現在の測量の進め方をお知らせください。鉱業専門スタッフが、SLAM測量を貴社の基準点にどう結び付けるか、サイクルで何が変わるかをご提案します。