
SLAM-LiDAR för gruvdrift under jord
Varje punkt en rörlig skanner registrerar är bara så bra som dess kunskap om var den var när den registrerade den. Ovan jord kommer den kunskapen från satelliter. Under jord måste den komma någon annanstans ifrån, och SLAM — simultan lokalisering och kartering — är det någon annanstans.
Skannern bygger en karta över geometrin runt omkring och positionerar sig mot den kartan, samtidigt, med ±0,03 % positionsdrift, och inmätningen under jord slutar kräva en uppställning.
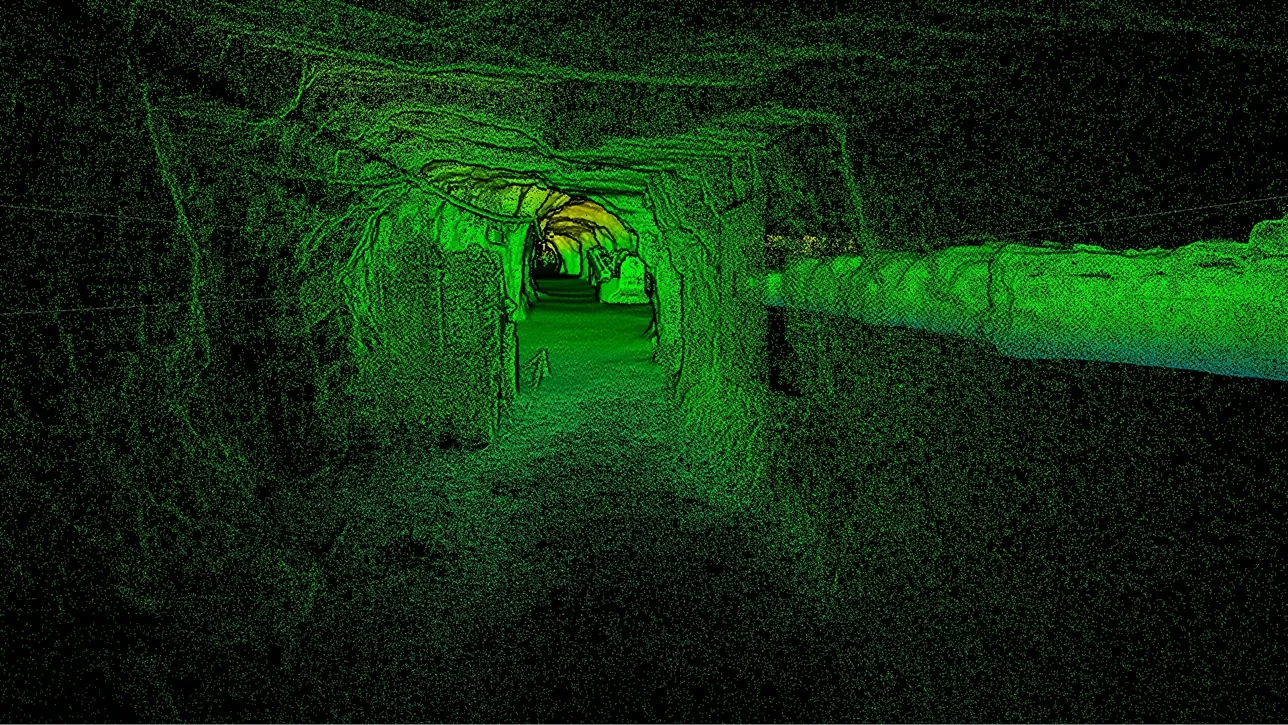
Vad är SLAM-LiDAR och varför använder gruvor det?
SLAM låter en rörlig skanner positionera sig från den geometri den registrerar, utan GPS, vid ±0,03 % drift — så att orter och rum mäts in utan uppställningar.
 Position från geometrinBerget är referensen; inga satelliter, inga målmarkeringar, ingen uppställning.
 ±0,03 % driftPositionsfelet växer med tillryggalagd sträcka, och stomnätet nollställer det.
 Slingor slutsAtt återvända till en redan skannad plats korrigerar hela banan däremellan.
 Knuten till koordinatnätetStomnätet placerar fortfarande modellen där gruvplanen säger.
Hur en skanner vet var den är i mörkret
En LiDAR-skanner mäter avståndet till allt runt omkring många gånger per sekund. Stå stilla och det ger en skanning från en känd position. Börja gå och varje ny skanning överlappar kraftigt med den förra; den geometri som finns i båda — väggarnas form, taket, ett rör, en bultbricka — talar om för skannern hur långt och i vilken riktning den rörde sig däremellan. Kedja ihop de rörelserna och skannern har en bana och en karta, byggda samtidigt, med inget annat än berget som referens. Det är SLAM.
Svagheten är att varje uppskattning av rörelse bär på ett litet fel, och felen ackumuleras med sträckan: det är driften, och Artec Jet håller den till ±0,03 % — i storleksordningen 0,3 m över en kilometer helt utan annan information. Två saker håller den långt under det i praktiken. Slingslutning: när skannern återvänder till en plats den redan har skannat känner den igen geometrin och korrigerar hela banan däremellan. Och stomnätet: varje känd station skannern passerar är en punkt där driften nollställs till gruvans eget koordinatsystem.
Det detta förändrar för inmätningen under jord är uppställningen. Ett stativinstrument måste horisonteras och orienteras mot kända punkter i varje position; en SLAM-skanner bärs från schaktkransen till fronten och tillbaka, eller flygs in i ett rum, och positionerar sig hela vägen vid ±10 mm under jord. Artec Twins registrerar banan mot det stomnät den passerade och resultatet är hela orten, från golv till tak, i koordinatnätet — på den tid promenaden tog.
Hur inmätningen byggs medan ni går
Vad som händer mellan schaktkransen och fronten, i ordning.
- 1. Börja på en känd punktDe första skanningarna knyts till en mätstation, så banan börjar i koordinatnätet.
- 2. Följ rörelseVarje skanning matchas mot den förra på gemensam geometri; förskjutningen mellan dem är rörelsen.
- 3. Bygg kartanSkanningar ackumuleras till en karta över orten med upp till 1,9 miljoner punkter per sekund, 360° × 290° runt skannern.
- 4. Slut slingor och träffa stomnätetÅterbesökt geometri och passerade stationer korrigerar banan; driften nollställs varje gång.
 5. Registrera i TwinsHela banan knyts till allt stomnät den berörde; orten exporteras i koordinatnätet som LAS, LAZ eller E57.
Vilken skanner för detta arbete
SLAM är en metod för positionering; en enhet på den här webbplatsen är byggd kring den.

Artec Jet
- Bäst för
- Varje inmätning under jord som måste göras i rörelse, utan GPS
- Typ
- Multimodal SLAM-LiDAR
- Positionsdrift
- ±0,03 %
- Noggrannhet, upp till
- ±10 mm under jord, ±15 mm generellt
- Förändringsdetektering
- ±5 mm
- Insamlingshastighet
- Upp till 1 900 000 punkter/s, trippelretur
- Synfält
- 360° × 290°
Jet är en multimodal SLAM-LiDAR-skanner: den positionerar sig från den geometri den registrerar, håller ±0,03 % positionsdrift och samlar in upp till 1,9 miljoner punkter per sekund med trippelretur över 360° × 290°. Noggrannheten är ±10 mm under jord, förändringsdetektering ±5 mm mellan skanningar. Med 1,57 kg och 16 timmars intern lagring bärs den, sitter på ryggen, på stång, körs, sänks i bur eller flygs.

Artec Ray II
- Bäst för
- Referensen av mätkvalitet som SLAM-banan knyts till
- Typ
- Stationär laser med lång räckvidd, monterad på stativ
- Noggrannhet, upp till
- 1,9 mm på 10 m, 2,9 mm på 20 m, 5,3 mm på 40 m
- Mätbrus
- 0,4 mm på 10 m
- Räckvidd
- 0,5–130 m
- Skanningstid
- 1 min 42 s vid 3 mm, 10 m, utan textur
- Synfält
- 360° × 300°
En SLAM-inmätning är bara så bra som det stomnät den registreras mot, och Ray II på stativ ger det vid 1,9 mm på 10 m: en portal, en station, en kammare registrerad som fast referens. Den gångna Jet-banan registreras mot de insamlingarna lika väl som mot mätstationerna, och driften begränsas av båda.
Se en ramp gången från portalen till fronten utan uppställningar, och banan som sluts mot stomnätet den passerade — boka en demo för ert mätlag.
Boka en demoFrågor från mätingenjörer
Ersätter SLAM stomnätet?
Nej — det ersätter uppställningen. Skannern positionerar sig mellan stationerna; stationerna lägger fortfarande modellen i koordinatnätet och nollställer driften. En väl kontrollerad gruva får ut mest av SLAM, inte minst.
Vad händer i en ort utan kännetecken?
SLAM behöver geometri att matcha mot, och en lång, slät, rak tunnel utan något på väggarna är det svåraste fallet. Verkliga gruvorter har ledningar, bultar, nät och bergtextur; där en sektion verkligen saknar kännetecken håller stomnät i vardera änden den.
Hur står sig ±0,03 % mot vad vi behöver?
Över en 500 m ort med stomnät i båda ändar och några stationer däremellan ligger residualen gott och väl inom ytnoggrannheten på ±10 mm. Siffran betyder mest för långa okontrollerade tåg — en gammal nivå, insidan av ett rum — där den begränsar felet.
Är SLAM bara för under jord?
Nej. Jet använder samma positionering ovan jord, där GNSS läggs till för georeferering i Artec Twins. Under jord är det SLAM som är det enda alternativet, vilket är varför det förklaras här.
Relaterade tillämpningar

Berätta om era inmätningar under jord
Beskriv tillredningen, stomnätet och hur inmätningen går till i dag. En gruvspecialist återkommer med hur en SLAM-inmätning skulle knytas till ert stomnät och vad den skulle förändra i cykeln.