
3D-kartering utan GPS för gruvor under jord
Varje karteringsmetod som fungerar ovan jord förutsätter en signal från himlen. Under jord finns ingen, så metoderna som är beroende av den stannar vid portalen — och gruvan karteras med instrument som måste ställas upp i varje position, eller karteras inte alls.
En skanner som positionerar sig från berget har ingen sådan gräns. Den karterar orten den går genom, rummet den flygs in i och schaktet den firas ner i, vid ±10 mm, och resultatet knyts till koordinatnätet av det stomnät gruvan redan har.
Hur karterar man under jord utan GPS?
Med en skanner som positionerar sig från geometrin den registrerar — SLAM vid ±0,03 % drift — så att orter, rum och schakt karteras vid ±10 mm i koordinatnätet.
 Ingen signal krävsPositionen kommer från geometrin runt skannern, inte uppifrån.
 Fungerar där inget annat gör detRum, schakt, malmschakt och gamla nivåer — de minst karterade platserna i gruvan.
 Ändå i koordinatnätetStomnätet knyter kartan till det koordinatsystem planen använder.
 En komplett kartaHela bergrummet, inte de punkter en uppställning kunde se.
Varför portalen har varit en mur för karteringen
Ovan jord kan ett mätinstrument som rör sig veta var det är från GNSS, och en drönare kan flyga ett rutnät efter det. Under jord tar signalen slut vid portalen, och det gör varje metod som är beroende av den också. Det som återstår är det statiska instrumentet — ställ upp, horisontera, orientera mot kända punkter, flytta, upprepa — som är noggrant och långsamt, och som inte kan ställas upp i ett rum, ett schakt eller en gammal nivå. Resultatet är en gruva karterad i detalj längs de orter en mätare kan stå i och genom antaganden överallt annars.
De delar av gruvan ingen kan stå i är de delar vars geometri betyder mest: rummet som stäms av, malmschaktet som slits igenom, schaktet som inspekteras, de gamla gruvrummen som dagens tillredning måste undvika. Frånvaron av GPS är inget gränsfall under jord; den är hela miljön, och karteringsproblemet den skapar är gruvans största.
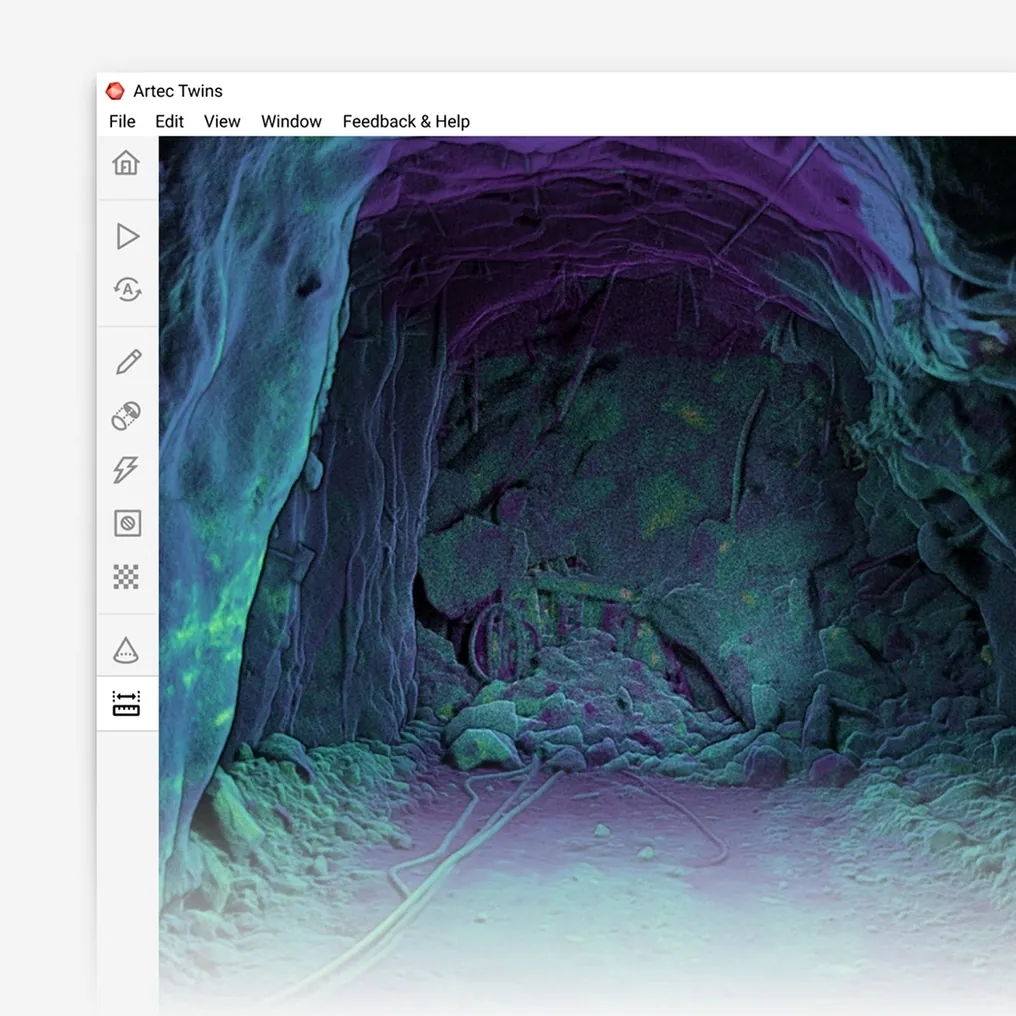
En skanner som positionerar sig själv har ingen portal. Artec Jet bygger sin egen karta från den geometri den registrerar och lokaliserar sig mot den — SLAM — håller ±0,03 % positionsdrift utan signal av något slag, och registrerar vid ±10 mm över 360° × 290° i totalt mörker. Den bärs ner i orten, flygs in i rummet av en drönare som också navigerar efter skanningen, firas ner i schaktet. Artec Twins knyter hela insamlingen till det stomnät gruvan redan har, och kartan utan GPS ligger i koordinatnätet som allt annat.
Från portalen och inåt
Samma positionering fungerar oavsett om skannern bärs, flygs eller firas ner.
- 1. Knyt vid portalen eller en stationInsamlingen börjar på kända koordinater — GNSS vid portalen eller en mätstation under jord.
- 2. Position från bergetSLAM följer skannern genom orten vid ±0,03 % drift; ingen signal behövs härifrån och framåt.
 3. Ta sig dit orten inte nårInflugen i rummet, nedfirad i schaktet eller malmschaktet, inburen i den gamla nivån.
 4. Slut slingor, passera stompunkterVarje återbesök och varje station korrigerar banan och nollställer driften.
 5. Leverera i koordinatnätetTwins registrerar insamlingen mot stomnätet och exporterar LAS, LAZ eller E57 in i planeringspaketet.
Vilken skanner för detta arbete
Kartering utan GPS är ett problem om positionering, och en enhet här är byggd för att lösa det.

Artec Jet
- Bäst för
- Varje bergrum under jord, karterat utan någon signal från ytan
- Typ
- Multimodal SLAM-LiDAR
- Noggrannhet, upp till
- ±10 mm under jord, ±15 mm generellt
- Förändringsdetektering
- ±5 mm
- Räckvidd
- 0,5–300 m
- Positionsdrift
- ±0,03 %
- Användningssätt
- Handhållen, ryggsäck, stång, drönare, fordon, bur, robot
Jets SLAM-positionering håller ±0,03 % drift från geometrin ensam, vilket är det som gör den till en skanner för kartering utan GPS snarare än en för ovan jord som slutar fungera vid portalen. Vid ±10 mm under jord, med eget ljus, ett 360° × 290° synfält och fästen för hand, stång, bur, fordon eller drönare karterar den orter, rum, schakt och gamla gruvrum och knyter dem till koordinatnätet via stomnätet.

Artec Ray II
- Bäst för
- Portaler, stationer och referensbergrum med mätkvalitet
- Typ
- Stationär laser med lång räckvidd, monterad på stativ
- Noggrannhet, upp till
- 1,9 mm på 10 m, 2,9 mm på 20 m, 5,3 mm på 40 m
- Mätbrus
- 0,4 mm på 10 m
- Räckvidd
- 0,5–130 m
- Skanningstid
- 1 min 42 s vid 3 mm, 10 m, utan textur
- Synfält
- 360° × 300°
Ray II på stativ registrerar portalen, schaktstationerna och varje referensbergrum vid 1,9 mm på 10 m, knutet till stomnätet, och de insamlingarna är den fasta ram som Jet-inmätningen utan GPS registreras mot. SLAM-skannern karterar mellan dem; stativskannern fäster kartan i koordinatnätet.
Se ett rum, dess tillfartsort och schaktet som når dem karterade utan en enda satellitsignal, i koordinatnätet — boka en demo för era mät- och tekniska serviceteam.
Boka en demoFrågor från mätingenjörer
Hur vet skannern var den är utan GPS?
Med SLAM: den matchar varje ny skanning mot den förra på gemensam geometri, så förskjutningen mellan dem är rörelsen, och den ackumulerar dessa till en bana och en karta samtidigt. Berget är referensen.
Hur läggs kartan i koordinatnätet?
Via stomnätet. Insamlingen börjar på en känd punkt och knyts till varje station den passerar; Artec Twins registrerar hela banan mot det stomnätet, så kartan utan GPS har samma koordinater som planen.
Vilken noggrannhet blir det helt utan stomnät?
Driften är ±0,03 % av tillryggalagd sträcka — omkring 0,3 m över en kilometer utan stomnät och utan slingslutning, vilket är värsta fallet. Ett rum fluget från ett kontrollerat tappställe, eller en ort med stationer, ligger långt inom det.
Behöver drönaren inte heller GPS?
Just det — drönaren navigerar med skannerns SLAM, planerar sin egen väg och väjer för hinder så fina som 2 mm kablar, i totalt mörker. Det är samma positionering som karterar orten, tillämpad på flygning.
Relaterade tillämpningar

Berätta om det berg ni inte kan kartera i dag
Beskriv bergrummen, stomnätet och vad som är okarterat. En gruvspecialist återkommer med hur en inmätning utan GPS skulle gå till och hur den skulle knytas till ert koordinatnät.