
LiDAR pour les mines
Le LiDAR est une mesure de distance faite avec la lumière, des millions de fois par seconde, et tout le reste — SLAM, cartographie mobile, capture par drone, jumeaux numériques — est une question de la façon dont le capteur est déplacé et de ce que l'on fait des points. Les choix comptent plus que les acronymes, parce que chacun décide de ce qui est mesuré et avec quelle précision.
Sept sujets ci-dessous : quatre façons de capturer, trois choses que deviennent les données.
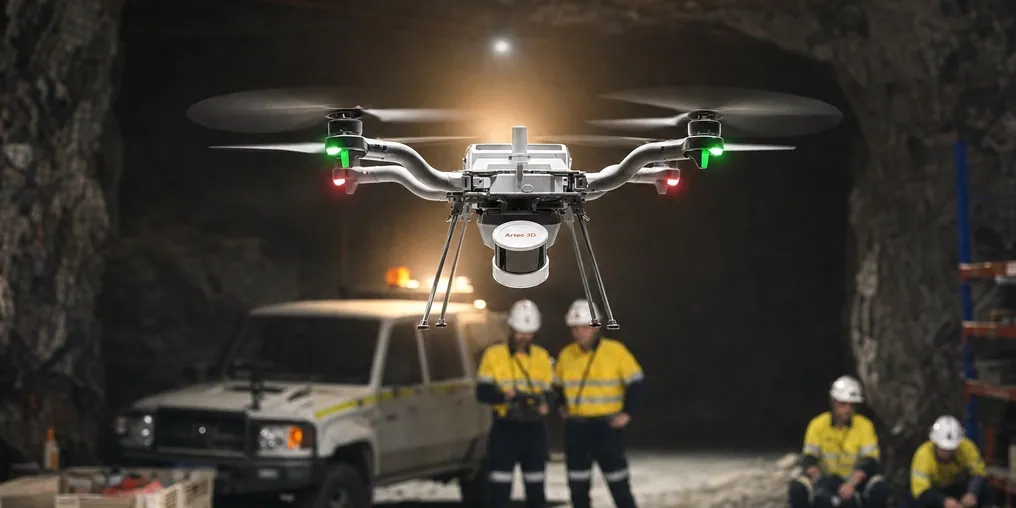
 Tout ce qui est en vueJusqu'à 1,9 million de points par seconde sur 360° × 290° : la surface, pas un échantillon.
 La position à partir de la rocheLe SLAM tient ±0,03 % de dérive sans satellites, et c'est ce qui le fait fonctionner sous terre.
 Une précision à une distance déclarée1,9 mm à 10 m sur trépied ; ±10 mm sous terre en mouvement. La distance fait partie du chiffre.
 Formats ouvertsLAS, LAZ et E57 — le nuage de points arrive dans le logiciel que vous utilisez déjà.
Méthodes de capture
La façon dont le capteur est déplacé décide de ce qu'il peut atteindre et de la précision avec laquelle il l'enregistre.
Données et livrables
Ce que deviennent les points, et comment ils atteignent ceux qui les utilisent.
Pourquoi la méthode de capture compte plus que le capteur
Deux scanners LiDAR peuvent embarquer des capteurs similaires et produire des relevés entièrement différents, parce que le relevé est décidé par la façon dont le capteur se déplace. Un scanner sur trépied reste immobile pendant qu'il enregistre, donc chaque point est mesuré depuis une position connue et la précision est celle de l'instrument — 1,9 mm à 10 m pour Artec Ray II. Un scanner qui se déplace doit savoir où il était pour chacun du million de points qu'il a enregistrés cette seconde-là, et la façon dont il le sait — GNSS en surface, SLAM sur la géométrie sous terre — fixe la précision de tout ce qu'il produit : ±15 mm en surface et ±10 mm sous terre pour Artec Jet, avec ±0,03 % de dérive de position.
Aucune des deux n'est la meilleure méthode ; elles répondent à des questions différentes. Le scanner sur trépied donne une géométrie de qualité topographique pour la paroi qui sera validée et le stock qui sera facturé. Le scanner mobile couvre une galerie à la vitesse de la marche, une piste de roulage à la vitesse du véhicule et un chantier depuis un drone, là où un trépied ne peut jamais être posé. La plupart des exploitations utilisent les deux, et le workflow de nuage de points — recalage, géoréférencement, nettoyage, export en LAS, LAZ ou E57 — est ce qui transforme les deux en un seul modèle que lit le logiciel de planification.
Mesuré, pas affirmé
Ce que deviennent les points
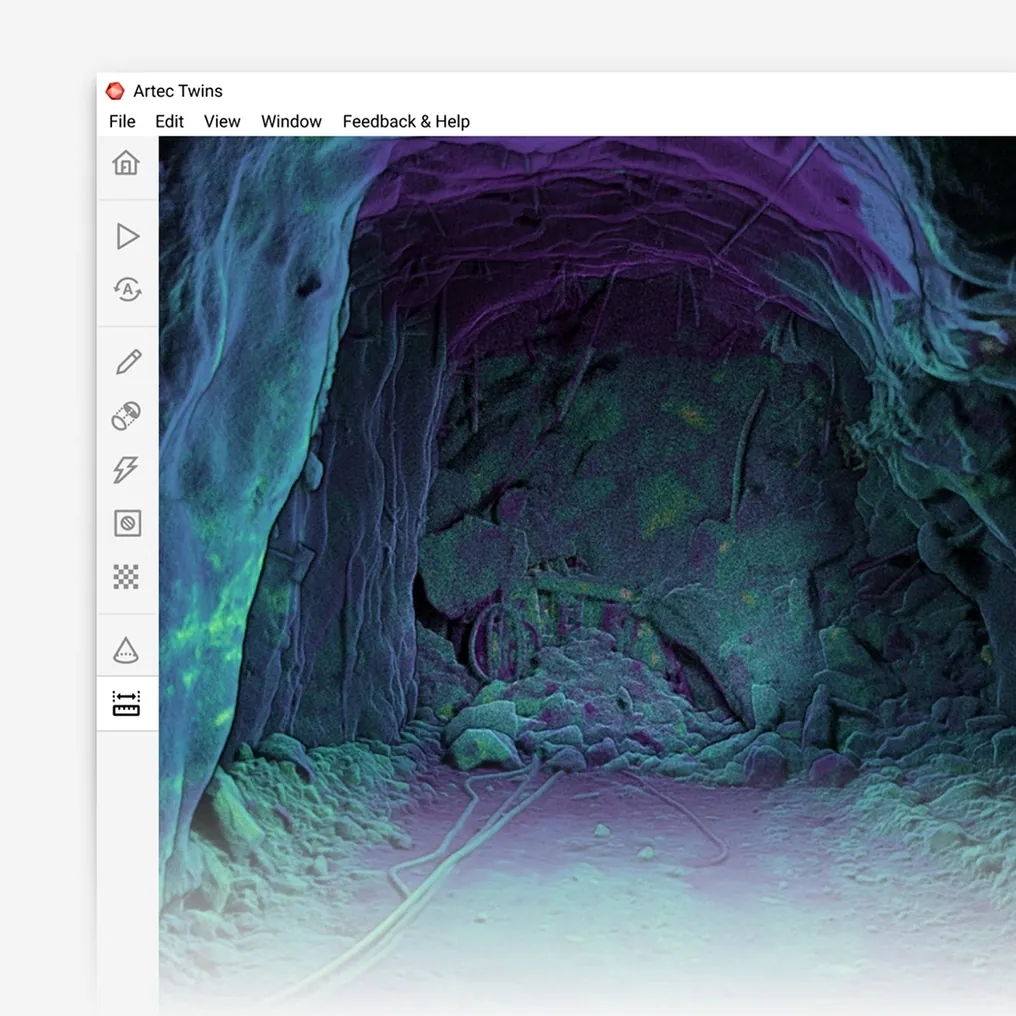

Un jumeau numérique: La mine telle qu'elle est, mise à jour à chaque scan, pour la planification, la ventilation, le sauvetage et les archives.

Volumes: Chantiers, stocks, verses et tirs en solides fermés, réconciliés contre le plan.

Changement: Deux époques superposées : convergence, mouvement de talus, usure, à ±5 mm.

Le modèle de planification: LAS, LAZ et E57 vers Vulcan, Deswik, Micromine, Surpac ou Leapfrog, tels quels.
Voyez une galerie parcourue à pied, un chantier survolé et une paroi scannée sur trépied recalés en un seul modèle et ouverts dans votre logiciel de planification — demandez une démo pour vos équipes topographie et techniques.
Demander une démoLes questions qui se posent avant la première mission
Quelle est la différence entre LiDAR et scan laser ?
Aucune qui compte ici : le LiDAR est le principe de mesure — la distance à partir du temps que met la lumière à revenir — et un scanner laser est un instrument qui l'utilise. Les distinctions utiles sont entre un scanner immobile pendant l'enregistrement et un scanner qui se déplace, et entre un scanner positionné par GNSS et un scanner positionné par SLAM.
Quelle est la précision du LiDAR pour les mines ?
Cela dépend de la méthode et de la distance, et c'est pourquoi un chiffre sans l'une ni l'autre ne veut rien dire. Ray II sur trépied : 1,9 mm à 10 m, 5,3 mm à 40 m. Jet en mouvement : ±10 mm sous terre, ±15 mm en surface, avec détection de changement à ±5 mm entre scans. Chacun a sa page ici.
Le LiDAR fonctionne-t-il sous terre sans GPS ?
Oui, par SLAM. Jet construit sa propre référence à partir de la géométrie qui l'entoure et tient ±0,03 % de dérive de position par rapport à elle, donc une descenderie ou un chantier se relève sans aucun signal de la surface. Le contrôle topographique rattache le modèle aux coordonnées mine.
Le LiDAR peut-il voler ?
Jet se monte sur un drone qui planifie sa propre trajectoire de vol — y compris sous terre, dans l'obscurité totale, en évitant des obstacles aussi fins que des fils de 2 mm. Chantiers, puits, cheminées à minerai et anciens travaux sont là où cela compte.
Ce qui en sort, et notre logiciel le lit-il ?
Nuages de points en LAS, LAZ et E57, et maillages standard, depuis Artec Twins. Maptek Vulcan, Deswik, Micromine, GEOVIA Surpac et Leapfrog les lisent directement.
Nous faut-il un LiDAR ou un scanner portable à lumière structurée ?
Les deux, généralement. Le LiDAR — Jet et Ray II — couvre le terrain, les ouvertures et l'usine. Artec Leo, un portable à lumière structurée, enregistre les composants à 0,1 mm : blindages, manteaux, pièces. La page de comparaison de ce site est là où ce choix est détaillé.
Autres domaines du relevé minier

Dites-nous ce que le LiDAR doit faire pour vous
Décrivez l'actif, l'accès et là où les données doivent aboutir. Un spécialiste minier vous indiquera la méthode de capture adaptée — trépied, à pied, en véhicule ou en vol — et la précision à en attendre.