
LiDAR voor mijnbouw
LiDAR is een afstandsmeting met licht, miljoenen keren per seconde, en al het andere — SLAM, mobiele kartering, droneopname, digital twins — is een kwestie van hoe de sensor wordt bewogen en wat er met de punten gebeurt. De keuzes tellen meer dan de afkortingen, want elke keuze bepaalt wat er wordt gemeten en met welke nauwkeurigheid.
Zeven onderwerpen hieronder: vier manieren van opnemen, drie dingen die de data wordt.
 Alles in zichtTot 1,9 miljoen punten per seconde over 360° × 290°: het oppervlak, geen steekproef ervan.
 Positie uit het gesteenteSLAM houdt ±0,03 % drift zonder satellieten, en daardoor werkt het ondergronds.
 Nauwkeurigheid op opgegeven afstand1,9 mm op 10 m op statief; ±10 mm ondergronds in beweging. De afstand hoort bij het cijfer.
 Open formatenLAS, LAZ en E57 — de puntenwolk komt in het pakket dat u al gebruikt.
Opnamemethoden
Hoe de sensor wordt bewogen, bepaalt wat hij bereikt en hoe nauwkeurig hij vastlegt.
Data en resultaten
Wat de punten worden, en hoe ze de mensen bereiken die ze gebruiken.
Waarom de opnamemethode meer telt dan de sensor
Twee LiDAR-scanners kunnen vergelijkbare sensoren hebben en toch totaal verschillende inmetingen opleveren, omdat de inmeting wordt bepaald door hoe de sensor beweegt. Een scanner op een statief staat stil tijdens het vastleggen, dus elk punt wordt gemeten vanaf een bekende positie en de nauwkeurigheid is die van het instrument — 1,9 mm op 10 m voor Artec Ray II. Een scanner die beweegt, moet weten waar hij was voor elk van het miljoen punten dat hij die seconde vastlegde, en hoe hij dat weet — GNSS bovengronds, SLAM tegen de geometrie ondergronds — bepaalt de nauwkeurigheid van alles wat hij oplevert: ±15 mm bovengronds en ±10 mm ondergronds voor Artec Jet, met ±0,03 % positiedrift.
Geen van beide is de betere methode; ze beantwoorden verschillende vragen. De statiefscanner levert geometrie op landmeetniveau voor de wand die wordt goedgekeurd en de voorraadhoop die wordt gefactureerd. De bewegende scanner dekt een galerij op wandeltempo, een transportweg op rijsnelheid en een kamer vanaf een drone, op plekken waar nooit een statief kan staan. De meeste operaties gebruiken beide, en de puntenwolkworkflow — registratie, georeferentie, opschonen, export als LAS, LAZ of E57 — maakt van beide één model dat het planningspakket leest.
Gemeten, niet beweerd
Wat de punten worden
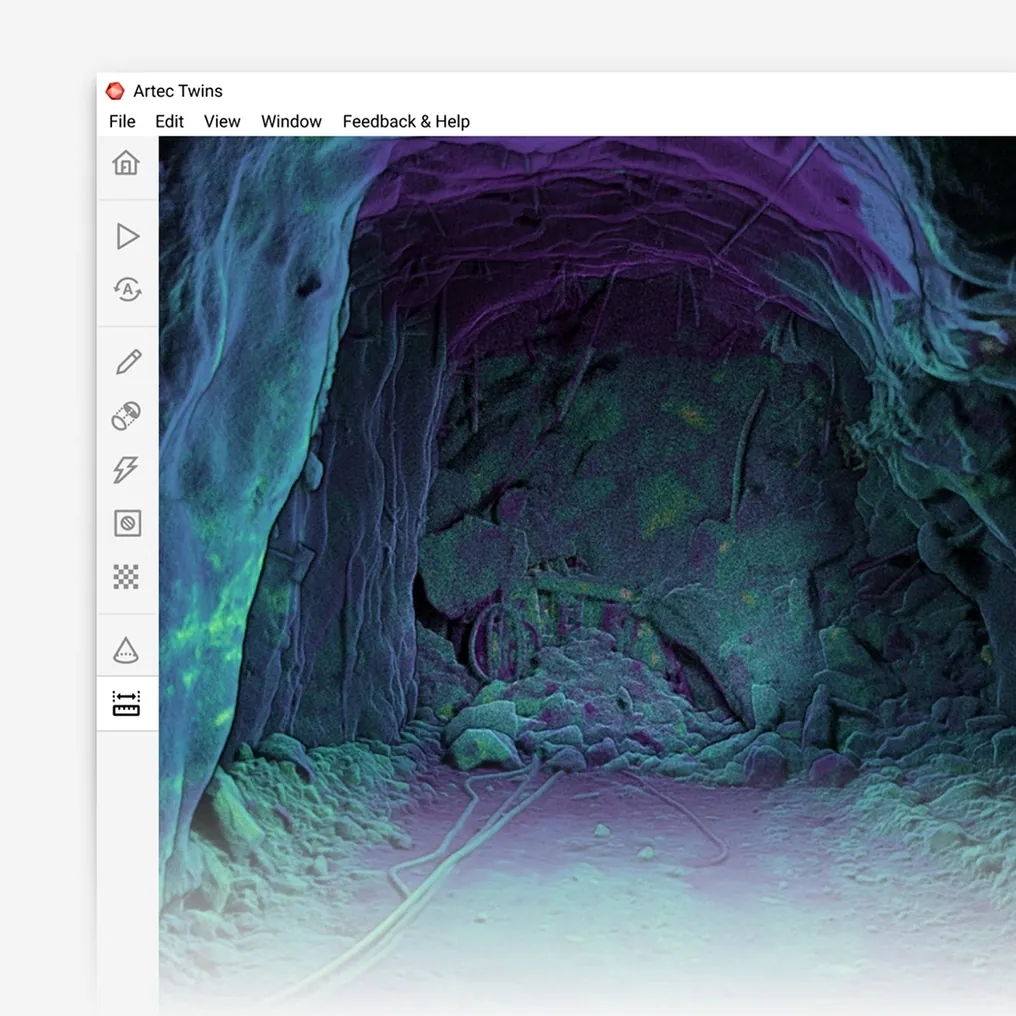

Een digital twin: De mijn zoals ze is, bijgewerkt bij elke scan, voor planning, ventilatie, redding en het archief.

Volumes: Kamers, voorraadhopen, storten en schoten als gesloten solids, afgestemd op het plan.

Verandering: Twee epochen over elkaar: convergentie, hellingbeweging, slijtage, op ±5 mm.

Het planningsmodel: LAS, LAZ en E57 naar Vulcan, Deswik, Micromine, Surpac of Leapfrog, zonder meer.
Zie een gelopen galerij, een gevlogen kamer en een statiefscan van een wand geregistreerd tot één model en geopend in uw planningspakket — vraag een demo aan voor uw meet- en technische teams.
Vraag een demo aanVragen die vóór de eerste opdracht opkomen
Wat is het verschil tussen LiDAR en laserscannen?
Geen dat hier telt: LiDAR is het meetprincipe — afstand uit de tijd die licht nodig heeft om terug te keren — en een laserscanner is een instrument dat het gebruikt. De nuttige onderscheidingen zijn die tussen een scanner die stilstaat tijdens het vastleggen en een die beweegt, en tussen een die positioneert met GNSS en een die positioneert met SLAM.
Hoe nauwkeurig is LiDAR voor mijnbouw?
Dat hangt af van de methode en de afstand, en daarom zegt een cijfer zonder die twee niets. Ray II op statief: 1,9 mm op 10 m, 5,3 mm op 40 m. Jet in beweging: ±10 mm ondergronds, ±15 mm bovengronds, met ±5 mm veranderingsdetectie tussen scans. Elk heeft hier een eigen pagina.
Werkt LiDAR ondergronds zonder GPS?
Ja, met SLAM. Jet bouwt zijn eigen referentie uit de geometrie om zich heen en houdt daartegen ±0,03 % positiedrift, zodat een hellingbaan of kamer zonder enig signaal van boven wordt ingemeten. De grondslag koppelt het model aan het mijnraster.
Kan LiDAR vliegen?
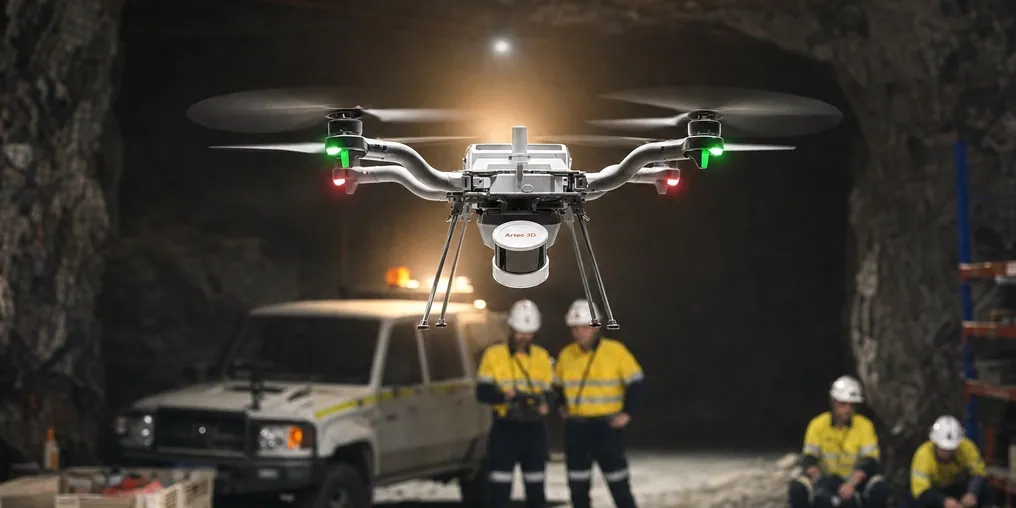
Jet kan op een drone die zijn eigen vliegroute plant — ook ondergronds, in volledige duisternis, met ontwijking van obstakels tot draden van 2 mm. Kamers, schachten, ertsstorten en oude werken zijn waar dat telt.
Wat komt eruit, en leest onze software het?
Puntenwolken als LAS, LAZ en E57, en standaardmeshes, uit Artec Twins. Maptek Vulcan, Deswik, Micromine, GEOVIA Surpac en Leapfrog lezen ze direct.
Hebben we LiDAR nodig of een handheld structured-light-scanner?
Meestal beide. LiDAR — Jet en Ray II — dekt het terrein, de openingen en de installatie. Artec Leo, een handheld met structured light, legt componenten vast op 0,1 mm: bekledingen, mantels, onderdelen. De vergelijkingshub op deze site werkt die keuze uit.
Andere gebieden van mijnmeting

Vertel ons wat LiDAR voor u moet doen
Beschrijf de installatie, de toegang en waar de data terecht moet komen. Een mijnbouwspecialist komt terug met de opnamemethode die past — statief, te voet, gereden of gevlogen — en de nauwkeurigheid die u kunt verwachten.