
Mobiele LiDAR voor mijnbouw
Een statiefscanner meet waar hij is opgesteld. Een mobiele scanner meet overal waar hij heen gaat — gedragen door een galerij, op de rug door een installatie, gemonteerd op het voertuig dat elke dienst door de groeve rijdt — en de inmeting duurt zo lang als de tocht.
Gepositioneerd door SLAM op ±0,03 % drift legt de bewegende scanner ±10 mm ondergronds en ±15 mm bovengronds vast, en een inmeting die een reeks opstellingen was, wordt een wandeling of een rit.
Wat is mobiele LiDAR in de mijnbouw?
Een LiDAR-scanner die vastlegt terwijl hij beweegt — gedragen, op de rug of gereden — met SLAM op ±0,03 % drift, zodat galerijen en wegen op ±10–15 mm worden ingemeten.
 Inmeten in wandeltempoEen galerij ingemeten van vloer tot dak in de tijd die de wandeling naar het front kost.
 Of op rijsnelheidEen transportweg, hellingbaan of groevevloer vastgelegd vanaf het voertuig dat er al rijdt.
 Geen opstellingenSLAM positioneert de scanner vanuit de geometrie; geen standpunt, geen waterpassen, geen terugmeting.
 Elke dienst, niet elk kwartaalEen inmeting die goedkoop genoeg is om te herhalen, wordt een monitoringreeks.
Waarom de inmeting een rij opstellingen was
Een statische inmeting wordt begrensd door het aantal posities waarop het instrument kan worden opgesteld. Elke opstelling kost minuten, vraagt een stabiele ondergrond en zichtlijn, en legt vast wat vanaf dat ene punt zichtbaar is. Een lange gang, een kronkelende hellingbaan of een groeve met tientallen banken wordt een dag vol opstellingen, en het meetinterval wordt bepaald door hoe vaak de ploeg zich die dag kan veroorloven. De plekken tussen opstellingen — om een bocht, achter een schouder, langs een weg waar niemand stopte — worden geïnterpoleerd.
De kosten zijn niet alleen tijd. Waar het instrument kan staan, is waar de landmeter veilig kan staan, dus de delen van de mijn die het meest ingemeten moeten worden — het werkfront, de actieve bank, de kruin van de stort — worden het minst ingemeten. En een inmeting die te duur is om te herhalen, kan geen verandering tonen: convergentie, wegslijtage en hellingbeweging zijn allemaal vergelijkingen tussen twee inmetingen die nooit gedaan zijn.
Mobiele LiDAR schrapt de opstelling. Artec Jet legt tot 1,9 miljoen punten per seconde vast over 360° × 290° terwijl hij wordt gedragen, op een rugzak zit of op een voertuig is gemonteerd, en positioneert zich met SLAM tegen de geometrie om zich heen op ±0,03 % drift — ±10 mm ondergronds, ±15 mm bovengronds — en koppelt aan de grondslag telkens als een meetpunt wordt gepasseerd. Een galerij wordt ingemeten in een wandeling, een transportweg in een rit, een groevevloer op weg naar het front, en omdat de inmeting een tocht kost in plaats van een dag, wordt ze vaak genoeg herhaald om te tonen wat er is veranderd.
Van een rit naar een inmeting
Alles wat door de mijn beweegt, kan de scanner dragen.
 1. Begin op grondslagBegin op een bekend meetpunt, of bovengronds met GNSS, zodat de opname vanaf de eerste meter in mijnraster ligt.
- 2. Lopen of rijdenHandheld, rugzak of voertuigmontage; Jet legt alles vast in een zicht van 360° × 290° op het tempo van de tocht.
- 3. SLAM houdt de positie±0,03 % drift uit de geometrie, opnieuw vastgelegd op elk gepasseerd meetpunt; lussen sluiten automatisch.
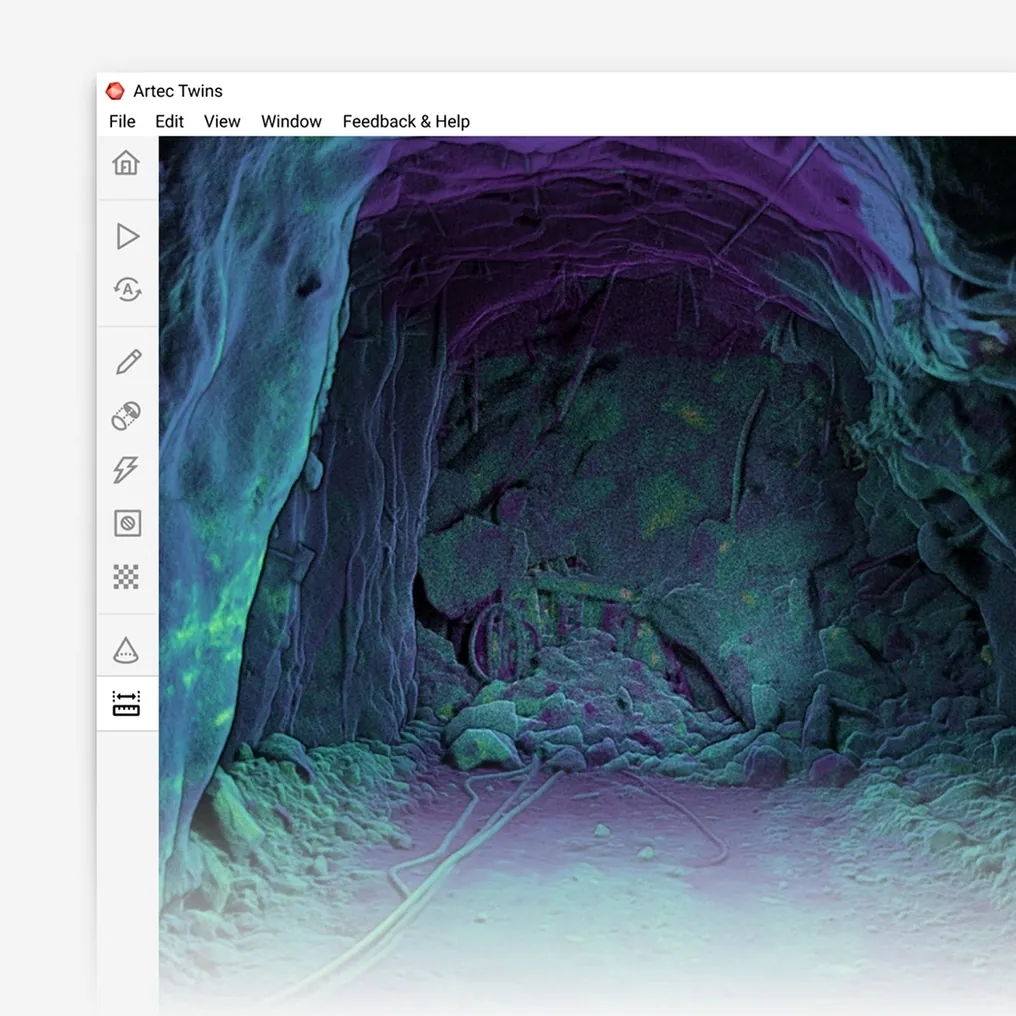
 4. RegistrerenArtec Twins registreert het traject op de grondslag en voegt het samen met statief- of droneopnamen van hetzelfde gebied.
 5. ExporterenLAS, LAZ of E57 naar het planningspakket; de tocht is nu de inmeting.
Welke scanner voor dit werk
Eén apparaat is gebouwd om te bewegen; de statiefscanner vult het aan waar op een specifiek oppervlak landmeetniveau nodig is.

Artec Jet
- Ideaal voor
- Gedragen, op de rug of gereden — de mobiele inmeting zelf
- Type
- Multimodale SLAM-LiDAR
- Nauwkeurigheid, tot
- ±10 mm ondergronds, ±15 mm algemeen
- Verandering detecteren
- ±5 mm
- Bereik
- 0,5–300 m
- Positiedrift
- ±0,03 %
- Inzetvormen
- Handheld, rugzak, stok, drone, voertuig, kooi, robot
Jet weegt 1,57 kg en wordt ingezet handheld, op een rugzak, een stok, een voertuig, in een kooi, op een drone of als robotlading. Zijn SLAM-positionering houdt ±0,03 % drift zonder GPS, zijn 512 GB opslag aan boord neemt ongeveer 16 uur op, en zijn IP65-klasse en bereik van −10 °C tot +45 °C dekken een mijndienst. De nauwkeurigheid is ±10 mm ondergronds en ±15 mm bovengronds, met ±5 mm veranderingsdetectie tussen bezoeken.

Artec Ray II
- Ideaal voor
- Een specifieke wand, hoop of constructie op 1,9 mm op 10 m, geregistreerd in het mobiele model
- Type
- Stationaire laser met groot bereik, op statief
- Nauwkeurigheid, tot
- 1,9 mm op 10 m, 2,9 mm op 20 m, 5,3 mm op 40 m
- Meetruis
- 0,4 mm op 10 m
- Bereik
- 0,5–130 m
- Scantijd
- 1 min 42 s bij 3 mm, 10 m, zonder textuur
- Beeldveld
- 360° × 300°
Waar één oppervlak een goedgekeurd cijfer draagt — een steilwand, een gefactureerde voorraadhoop — legt Ray II op statief het vast op 1,9 mm op 10 m en registreert het in het Jet-model in Twins. De mobiele scanner dekt de mijn; de statiefscanner brengt landmeetniveau waar ervoor betaald wordt.
Zie een hellingbaan ingemeten vanuit het voertuig op weg naar beneden en een galerij ingemeten tijdens de wandeling naar het front, beide in mijnraster vóór het einde van de dienst — vraag een demo aan voor uw meetploeg.
Vraag een demo aanVragen van landmeters
Hoe nauwkeurig is een bewegende scanner vergeleken met een statief?
Minder, per punt: ±10 mm ondergronds en ±15 mm bovengronds voor Jet, tegenover 1,9 mm op 10 m voor een stilstaande Ray II. De nauwkeurigheid van de mobiele scanner is die van weten waar hij was; die van de statiefscanner is die van het instrument. De meeste mijnen gebruiken beide.
Wat betekent SLAM-drift van ±0,03 % in de praktijk?
Over 1.000 m gelopen gang zonder enige grondslag is de positiefout in de orde van 0,3 m; koppel om de paar honderd meter aan een meetpunt en hij is veel kleiner. Daarom begint de wandeling op grondslag en passeert ze onderweg meetpunten.
Kan het op een voertuig dat we al inzetten?
Ja. Jet is ontworpen voor voertuigmontage naast zijn andere inzetvormen, dus een licht voertuig dat elke dienst door de groeve of de hellingbaan rijdt, legt die elke dienst vast.
En een rugzak in een installatie of werkplaats?
Daar is de rugzakmontage precies voor: een wandeling door een installatie of langs een transportbandgalerij legt de as-built vast op ±15 mm zonder één statiefopstelling.
Verwante toepassingen

Vertel ons waar u een mobiele scanner mee naartoe zou nemen
Beschrijf de gebieden die u het meest inmeet en hoe de inmeting nu verloopt. Een mijnbouwspecialist komt terug met de inzet die past — handheld, rugzak of voertuig — en de nauwkeurigheid die dat in die gebieden geeft.