
Mobil LiDAR för gruvdrift
En stativskanner mäter där den ställs upp. En mobil skanner mäter vart den än tas — buren ner i en ort, på ryggen genom ett verk, monterad på fordonet som kör dagbrottet varje skift — och inmätningen tar lika lång tid som resan.
Positionerad med SLAM vid ±0,03 % drift registrerar den rörliga skannern ±10 mm under jord och ±15 mm ovan jord, och en inmätning som var en följd av uppställningar blir en promenad eller en körning.
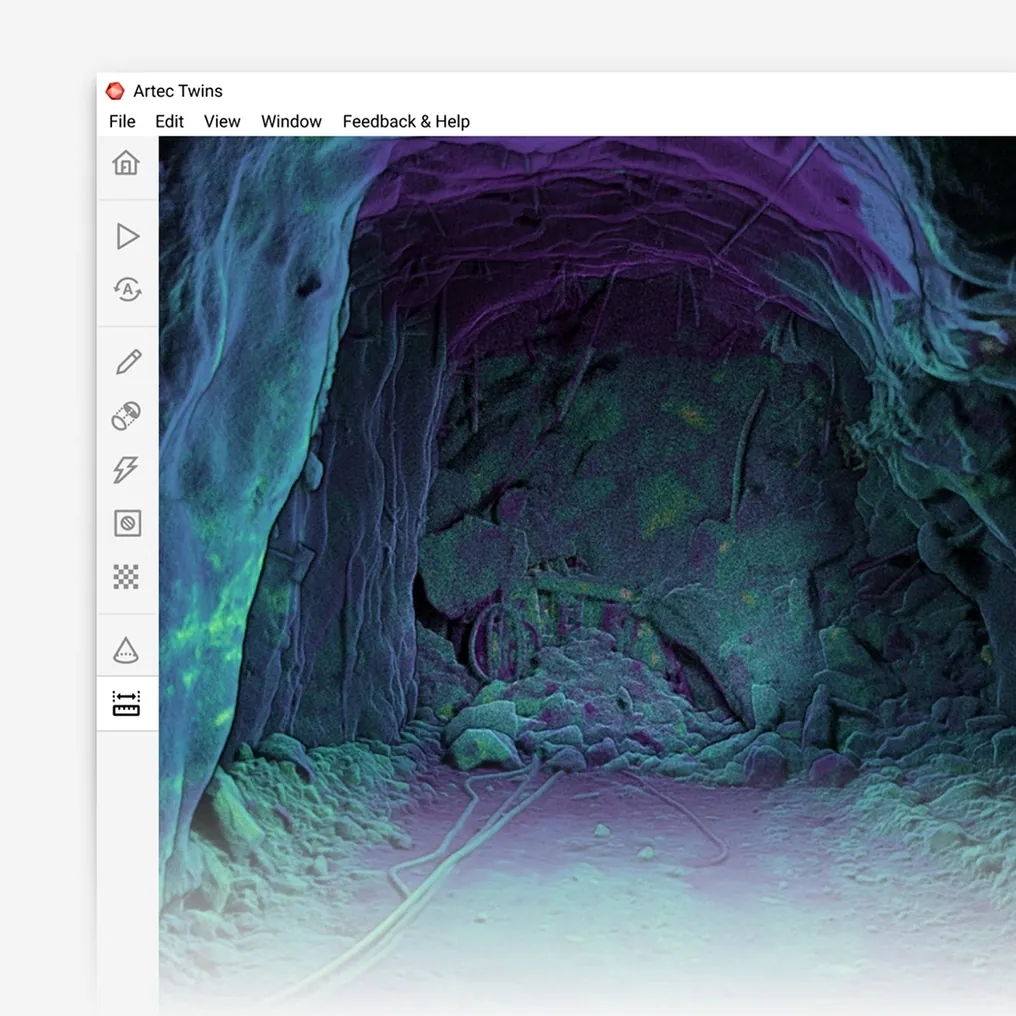
Vad är mobil LiDAR inom gruvdrift?
En LiDAR-skanner som registrerar i rörelse — buren, på ryggen eller körd — SLAM-positionerad vid ±0,03 % drift, så att orter och vägar mäts in vid ±10–15 mm.
 Mät in i gångfartEn ort inmätt från golv till tak på den tid det tar att gå fram till fronten.
 Eller i körhastighetEn transportväg, en ramp eller en dagbrottsbotten registrerad från fordonet som redan kör den.
 Inga uppställningarSLAM positionerar skannern från geometrin; det finns ingen station, ingen horisontering, ingen bakåtsikt.
 Varje skift, inte varje kvartalEn inmätning billig nog att upprepa blir en serie för övervakning.
Varför inmätningen var en kö av uppställningar
En statisk inmätning begränsas av antalet positioner instrumentet kan ställas upp i. Varje uppställning kostar minuter, kräver en stabil plattform och fri sikt, och registrerar det som syns från just den platsen. En lång ort, en slingrande ramp eller ett dagbrott med dussintals pallar blir en dag av uppställningar, och inmätningsintervallet sätts av hur ofta laget har råd med den dagen. Platserna mellan uppställningarna — runt en krök, bakom ett anfang, längs en väg ingen stannade på — interpoleras.
Kostnaden är inte bara tid. Där instrumentet kan ställas är där mätaren kan stå säkert, så de delar av gruvan som mest behöver mätas in — arbetsfronten, den aktiva pallen, tippkrönet — är de delar som mäts in minst. Och en inmätning för dyr att upprepa kan inte visa förändring: konvergens, vägslitage och släntrörelse är alla jämförelser mellan två inmätningar som aldrig gjordes.
Mobil LiDAR tar bort uppställningen. Artec Jet registrerar upp till 1,9 miljoner punkter per sekund över 360° × 290° medan den bärs, sitter på en ryggsäck eller är monterad på ett fordon, positionerar sig med SLAM mot geometrin runt omkring vid ±0,03 % drift — ±10 mm under jord, ±15 mm ovan jord — och knyts till stomnätet varhelst en station passeras. En ort mäts in på en promenad, en transportväg på en körning, en dagbrottsbotten på väg till fronten, och eftersom inmätningen kostar en resa i stället för en dag upprepas den ofta nog för att visa vad som har förändrats.
Från en resa till en inmätning
Allt som rör sig genom gruvan kan bära skannern.
 1. Börja på stomnätetBörja vid en känd station, eller med GNSS ovan jord, så att insamlingen bär koordinatnätet från första metern.
- 2. Gå eller körHandhållen, på ryggsäck eller fordonsfäste; Jet registrerar allt i ett 360° × 290° synfält i resans takt.
- 3. SLAM håller positionen±0,03 % drift från geometrin, knuten på nytt vid varje passerad station; slingor sluts automatiskt.
 4. RegistreraArtec Twins registrerar banan mot stomnätet och slår samman den med stativ- eller drönarinsamlingar av samma område.
 5. ExporteraLAS, LAZ eller E57 in i ert planeringspaket; resan är nu inmätningen.
Vilken skanner för detta arbete
En enhet är byggd för att röra sig; stativskannern kompletterar den där mätkvalitet önskas på en specifik yta.

Artec Jet
- Bäst för
- Buren, på ryggen eller körd — själva den mobila inmätningen
- Typ
- Multimodal SLAM-LiDAR
- Noggrannhet, upp till
- ±10 mm under jord, ±15 mm generellt
- Förändringsdetektering
- ±5 mm
- Räckvidd
- 0,5–300 m
- Positionsdrift
- ±0,03 %
- Användningssätt
- Handhållen, ryggsäck, stång, drönare, fordon, bur, robot
Jet väger 1,57 kg och monteras handhållen, på ryggsäck, stång, fordon, i bur, på drönare eller som robotlast. Dess SLAM-positionering håller ±0,03 % drift utan GPS, dess 512 GB interna lagring registrerar cirka 16 timmar, och dess IP65-klassning och −10 °C till +45 °C täcker ett gruvskift. Noggrannheten är ±10 mm under jord och ±15 mm ovan jord, med ±5 mm förändringsdetektering mellan besök.

Artec Ray II
- Bäst för
- En specifik vägg, hög eller konstruktion vid 1,9 mm på 10 m, registrerad in i den mobila modellen
- Typ
- Stationär laser med lång räckvidd, monterad på stativ
- Noggrannhet, upp till
- 1,9 mm på 10 m, 2,9 mm på 20 m, 5,3 mm på 40 m
- Mätbrus
- 0,4 mm på 10 m
- Räckvidd
- 0,5–130 m
- Skanningstid
- 1 min 42 s vid 3 mm, 10 m, utan textur
- Synfält
- 360° × 300°
Där en yta bär en godkänd siffra — en hög pallvägg, ett fakturerat upplag — registrerar Ray II på stativ den vid 1,9 mm på 10 m och registreras in i Jet-modellen i Twins. Den mobila skannern täcker gruvan; stativskannern lägger mätkvalitet där den betalas för.
Se en ramp inmätt från fordonet på väg ner och en ort inmätt under promenaden till fronten, båda i koordinatnätet innan skiftet är slut — boka en demo för ert mätlag.
Boka en demoFrågor från mätingenjörer
Hur noggrann är en rörlig skanner jämfört med ett stativ?
Mindre, per punkt: ±10 mm under jord och ±15 mm ovan jord för Jet, mot 1,9 mm på 10 m för Ray II stillastående. Den mobila skannerns noggrannhet är noggrannheten i att veta var den var; stativskannerns är instrumentets. De flesta gruvor kör båda.
Vad betyder SLAM-drift på ±0,03 % i praktiken?
Över 1 000 m gången ort utan något stomnät är positionsfelet i storleksordningen 0,3 m; knyt till en station med några hundra meters mellanrum och det blir mycket mindre. Det är därför promenaden börjar på stomnätet och passerar stationer längs vägen.
Kan den monteras på ett fordon vi redan kör?
Ja. Jet är konstruerad för fordonsmontering vid sidan av sina andra användningssätt, så ett lätt fordon som kör dagbrottet eller rampen varje skift registrerar dem varje skift.
Hur blir det med en ryggsäck i ett verk eller en verkstad?
Ryggsäcksfästet är till för precis det: en promenad genom ett verk eller längs en transportörgång registrerar as-built vid ±15 mm utan en enda stativuppställning.
Relaterade tillämpningar

Berätta vart ni skulle ta en mobil skanner
Beskriv de områden ni mäter in oftast och hur inmätningen går till i dag. En gruvspecialist återkommer med vilket användningssätt som passar — handhållen, ryggsäck eller fordon — och vilken noggrannhet det skulle ge på de områdena.