
LiDAR móvel para mineração
Um scanner em tripé mede onde está estacionado. Um scanner móvel mede onde quer que seja levado — transportado por uma galeria, às costas por uma instalação, montado no veículo que percorre a cava a cada turno — e o levantamento demora o que demora o percurso.
Posicionado por SLAM com ±0,03 % de deriva, o scanner em movimento regista ±10 mm no subsolo e ±15 mm à superfície, e um levantamento que era uma sequência de estacionamentos torna-se uma caminhada ou um percurso de veículo.
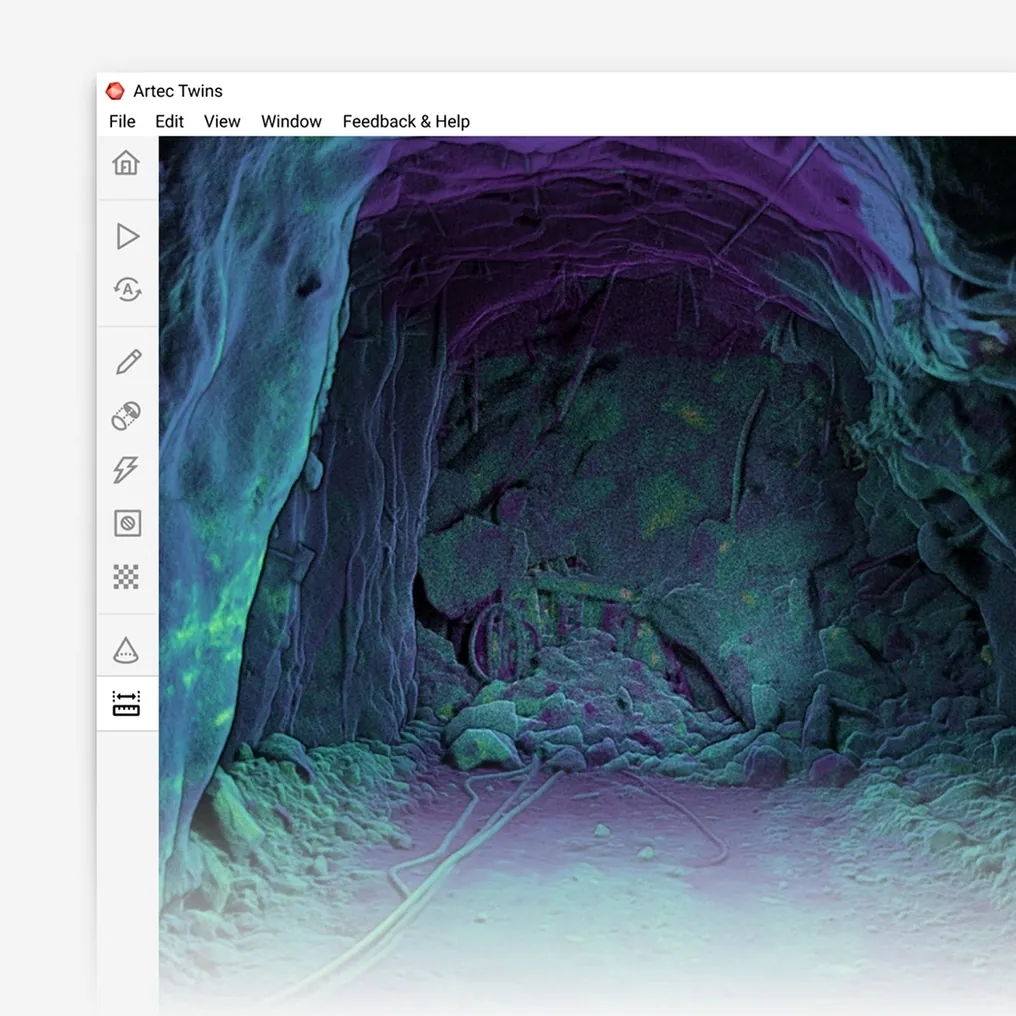
O que é o LiDAR móvel na mineração?
Um scanner LiDAR que regista enquanto se move — à mão, às costas ou em veículo —, posicionando-se por SLAM com ±0,03 % de deriva, para levantar galerias e estradas a ±10–15 mm.
 Levantar a passo de marchaUma galeria levantada da soleira ao teto no tempo que leva a caminhar até à frente.
 Ou à velocidade do veículoUma estrada de transporte, uma rampa ou o piso de uma cava registados a partir do veículo que já os percorre.
 Sem estacionamentosO SLAM posiciona o scanner a partir da geometria; não há estação, nem nivelamento, nem visada de ré.
 Todos os turnos, não todos os trimestresUm levantamento barato o suficiente para repetir torna-se um registo de monitorização.
Por que razão o levantamento era uma fila de estacionamentos
Um levantamento estático é limitado pelo número de posições em que o instrumento pode ser estacionado. Cada estacionamento custa minutos, precisa de uma plataforma estável e de linha de vista, e regista o que é visível a partir desse único ponto. Uma galeria comprida, uma rampa sinuosa ou uma cava com dezenas de bancadas transforma-se num dia de estacionamentos, e o intervalo entre levantamentos é definido pela frequência com que a equipa pode dispensar esse dia. Os sítios entre estacionamentos — depois de uma curva, atrás de um ressalto, ao longo de uma estrada onde ninguém parou — são interpolados.
O custo não é só tempo. Onde o instrumento pode ser estacionado é onde o topógrafo pode estar em segurança, pelo que as partes da mina que mais precisam de levantamento — a frente de trabalho, a bancada ativa, a crista da escombreira — são as menos levantadas. E um levantamento demasiado caro para repetir não pode mostrar alterações: convergência, desgaste das estradas e movimento de taludes são todos comparações entre dois levantamentos que nunca foram feitos.
O LiDAR móvel elimina o estacionamento. O Artec Jet regista até 1,9 milhões de pontos por segundo em 360° × 290° enquanto é transportado à mão, em mochila ou montado num veículo, posicionando-se por SLAM contra a geometria à sua volta com ±0,03 % de deriva — ±10 mm no subsolo, ±15 mm à superfície — e ligando-se ao controlo topográfico sempre que passa por uma estação. Uma galeria é captada num percurso a pé, uma estrada de transporte numa viagem de veículo, o fundo de uma cava a caminho da frente, e como o levantamento custa um percurso e não um dia, é repetido com frequência suficiente para mostrar o que mudou.
De um percurso a um levantamento
Tudo o que se desloca pela mina pode transportar o scanner.
 1. Começar no controloComece numa estação conhecida, ou com GNSS à superfície, para que a captura leve a malha da mina desde o primeiro metro.
- 2. A pé ou em veículoÀ mão, em mochila ou montado em veículo; o Jet regista tudo numa vista de 360° × 290° ao ritmo do percurso.
- 3. O SLAM mantém a posição±0,03 % de deriva a partir da geometria, religada em cada estação passada; os circuitos fecham automaticamente.
 4. RegistarO Artec Twins regista a trajetória no controlo e funde-a com capturas de tripé ou drone da mesma área.
 5. ExportarLAS, LAZ ou E57 para o pacote de planeamento; o percurso é agora o levantamento.
Que scanner para este trabalho
Um equipamento foi concebido para se mover; o scanner em tripé junta-se-lhe onde se quer precisão de qualidade topográfica numa superfície específica.

Artec Jet
- Ideal para
- À mão, às costas ou em veículo — o próprio levantamento móvel
- Tipo
- LiDAR SLAM multimodal
- Precisão, até
- ±10 mm no subsolo, ±15 mm em geral
- Deteção de alterações
- ±5 mm
- Alcance
- 0,5–300 m
- Deriva de posição
- ±0,03 %
- Formas de uso
- Manual, mochila, vara, drone, veículo, gaiola, robô
O Jet pesa 1,57 kg e monta-se à mão, em mochila, em vara, em veículo, em gaiola, em drone ou como carga útil de robô. O seu posicionamento SLAM mantém ±0,03 % de deriva sem GPS, os seus 512 GB de armazenamento integrado registam cerca de 16 horas, e a sua classificação IP65 e a gama de −10 °C a +45 °C cobrem um turno de mina. A precisão é ±10 mm no subsolo e ±15 mm à superfície, com deteção de alterações de ±5 mm entre visitas.

Artec Ray II
- Ideal para
- Uma parede, pilha ou estrutura específica a 1,9 mm a 10 m, registada no modelo móvel
- Tipo
- Laser estacionário de longo alcance, montado em tripé
- Precisão, até
- 1,9 mm a 10 m, 2,9 mm a 20 m, 5,3 mm a 40 m
- Ruído de medição
- 0,4 mm a 10 m
- Alcance
- 0,5–130 m
- Tempo de digitalização
- 1 min 42 s a 3 mm, 10 m, sem textura
- Campo de visão
- 360° × 300°
Onde uma superfície carrega um número aprovado — um talude, uma pilha faturada — o Ray II num tripé regista-a a 1,9 mm a 10 m e regista-se no modelo do Jet no Twins. O scanner móvel cobre a mina; o scanner em tripé coloca qualidade topográfica onde ela é paga.
Veja uma rampa levantada a partir do veículo na descida e uma galeria captada a caminho da frente, ambas na malha da mina antes do fim do turno — marque uma demo para a sua equipa de topografia.
Marcar uma demoPerguntas que os topógrafos fazem
Qual é a precisão de um scanner em movimento em comparação com um tripé?
Menos, por ponto: ±10 mm no subsolo e ±15 mm à superfície para o Jet, contra 1,9 mm a 10 m para o Ray II parado. A precisão do scanner móvel é a precisão de saber onde estava; a do scanner em tripé é a do instrumento. A maioria das minas usa os dois.
O que significa na prática uma deriva SLAM de ±0,03 %?
Em 1.000 m de galeria percorrida a pé sem qualquer controlo, o erro de posição é da ordem de 0,3 m; ligue a uma estação a cada poucas centenas de metros e é muito menor. É por isso que o percurso começa no controlo e passa por estações ao longo do caminho.
Pode ser montado num veículo que já temos?
Sim. O Jet foi concebido para montagem em veículo a par das suas outras formas de uso, pelo que um veículo ligeiro que percorre a cava ou a rampa todos os turnos regista-a todos os turnos.
E uma mochila numa instalação ou numa oficina?
A montagem em mochila serve exatamente para isso: uma caminhada por uma instalação ou ao longo de uma galeria de tapetes transportadores regista o as-built a ±15 mm sem um único estacionamento de tripé.
Aplicações relacionadas

Diga-nos para onde levaria um scanner móvel
Descreva as áreas que mais levanta e como decorre hoje o levantamento. Um especialista em mineração responderá com a forma de uso adequada — à mão, em mochila ou em veículo — e a precisão que daria nessas áreas.