
鉱業向けモバイルLiDAR
三脚式スキャナーは据え付けた場所を計測します。モバイルスキャナーは持ち込んだ場所ならどこでも計測します。坑道を携行し、プラント内を背負って歩き、シフトごとにピットを走る車両に載せて。測量にかかる時間は移動の時間だけです。
SLAMによりドリフト±0.03%で位置を決め、移動するスキャナーは坑内で±10 mm、地表で±15 mmで記録します。据え付けの連続だった測量が、徒歩や走行になります。
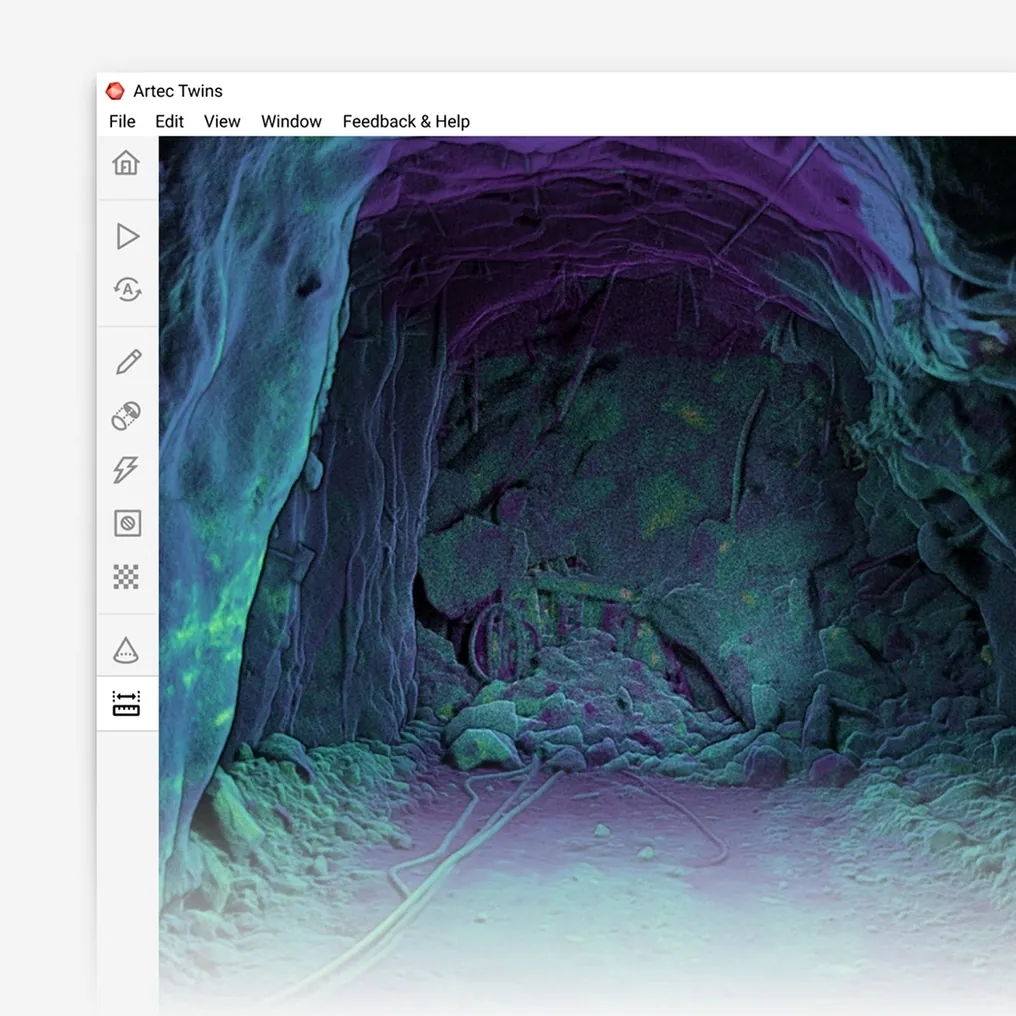
鉱業におけるモバイルLiDARとは
移動しながら記録するLiDARスキャナー。携行、装着、車載で、SLAMによりドリフト±0.03%で位置を決め、坑道と道路を±10–15 mmで測量します。
 歩く速さで測量切羽まで歩く時間で、坑道を床から天盤まで測量。
 あるいは走行速度で運搬道路、斜坑、ピット底を、すでにそこを走行している車両から記録。
 据え付け不要SLAMが形状からスキャナーの位置を決めます。測点も整準も後視もありません。
 四半期ごとではなく、シフトごとに繰り返せるほど安価な測量は、監視記録になります。
測量が据え付けの連続だった理由
静的測量は、器械を据え付けられる位置の数に制限されます。据え付けごとに数分かかり、安定した足場と見通しが必要で、その1地点から見えるものだけを記録します。長い坑道、曲がりくねった斜坑、数十のベンチがあるピットは丸1日の据え付け作業になり、測量の間隔は班がその1日をどれだけの頻度で費やせるかで決まります。据え付けの間の場所(曲がり角の先、肩部の陰、誰も止まらなかった道路沿い)は補間されます。
コストは時間だけではありません。器械を据えられる場所は測量士が安全に立てる場所であるため、鉱山で最も測量が必要な部分(稼働中の切羽、稼働中のベンチ、廃石場の法肩)が最も測量されない部分になります。そして繰り返すには高価すぎる測量は変化を示せません。内空変位、道路の摩耗、斜面の動きはすべて、一度も行われなかった2回の測量の比較です。
モバイルLiDARは据え付けをなくします。Artec Jetは携行、バックパックでの装着、車両への搭載のいずれでも、360°×290°にわたり毎秒最大190万点を記録し、周囲の形状に対してSLAMでドリフト±0.03%(坑内で±10 mm、地表で±15 mm)で自己位置を推定し、測点を通過するたびに測量基準点に結び付けます。坑道は歩くだけで、運搬道路は走行するだけで、ピット底は切羽への道中で測量され、測量にかかるのは1日ではなく移動の時間だけなので、変化を示せるだけの頻度で繰り返されます。
移動から測量へ
鉱山の中を動くものなら何でもスキャナーを運べます。
 1. 基準点から始める既知の測点から、または地表ではGNSSで始めれば、取得データは最初の1 mから鉱山座標系を持ちます。
- 2. 歩くか、走行するかハンドヘルド、バックパック、車両マウント。Jetは移動の速さで360°×290°の視野内のすべてを記録します。
- 3. SLAMが位置を保持形状からドリフト±0.03%、通過する測点ごとに再結合。ループは自動的に閉じます。
 4. 位置合わせArtec Twinsが軌跡を基準点に位置合わせし、同じエリアの三脚やドローンの取得データと統合します。
 5. 書き出しLAS、LAZ、E57で採掘計画パッケージへ。移動がそのまま測量になります。
この作業に適したスキャナー
1台は動くために作られています。特定の面で測量グレードの精度が必要な場所では、三脚式スキャナーが加わります。

Artec Jet
- 最適な用途
- 携行、装着、車載。モバイル測量そのもの
- 種別
- マルチモーダルSLAM LiDAR
- 精度(最大)
- 坑内±10 mm、一般±15 mm
- 変化検出
- ±5 mm
- 測定範囲
- 0.5〜300 m
- 位置ドリフト
- ±0.03%
- 運用形態
- ハンドヘルド、バックパック、ポール、ドローン、車両、ケージ、ロボット
Jetは重量1.57 kgで、ハンドヘルド、バックパック、ポール、車両、ケージ、ドローン、ロボットのペイロードとして搭載できます。SLAMによる位置決めはGPSなしでドリフト±0.03%を保ち、512 GBの本体内蔵ストレージは約16時間を記録し、IP65の保護等級と−10 °Cから+45 °Cの動作温度範囲は鉱山の1シフトをカバーします。精度は坑内で±10 mm、地表で±15 mm、訪問間の変化検出は±5 mmです。

Artec Ray II
- 最適な用途
- 特定の壁面、堆積、構造物を10 mで1.9 mmで、モバイルモデルに位置合わせ
- 種別
- 据置型長距離レーザー、三脚設置
- 精度(最大)
- 10 mで1.9 mm、20 mで2.9 mm、40 mで5.3 mm
- 測距ノイズ
- 10 mで0.4 mm
- 測定範囲
- 0.5〜130 m
- スキャン時間
- 3 mm・10 m・テクスチャなしで1分42秒
- 視野
- 360°×300°
ひとつの面が承認済みの数値を持つ場合(高壁、請求対象のストックパイル)、三脚上のRay IIがそれを10 mで1.9 mmで記録し、TwinsでJetのモデルに位置合わせします。モバイルスキャナーが鉱山をカバーし、三脚式スキャナーが金銭に関わる場所に測量グレードを置きます。
下り道中に車両から斜坑を測量し、切羽まで歩く途中で坑道を測量し、どちらもシフト終了前に鉱山座標系上に載るところをご覧ください。測量班向けのデモをご予約ください。
デモを予約する測量士からよくあるご質問
移動するスキャナーの精度は三脚と比べてどの程度ですか
1点あたりでは劣ります。Jetは坑内で±10 mm、地表で±15 mmであるのに対し、静止したRay IIは10 mで1.9 mmです。モバイルスキャナーの精度は自分がどこにいたかを知る精度であり、三脚式スキャナーの精度は機器そのものの精度です。ほとんどの鉱山は両方を運用しています。
SLAMドリフト±0.03%は実際には何を意味しますか
基準点なしで1,000 mの坑道を歩いた場合、位置誤差は0.3 m程度です。数百メートルごとに測点に結び付ければ、はるかに小さくなります。だからこそ、歩行は基準点から始め、途中で測点を通過するのです。
すでに運用中の車両に取り付けられますか
できます。Jetは他の運用形態と並んで車両マウントを想定して設計されているため、シフトごとにピットや斜坑を走る軽車両が、シフトごとにそれを記録します。
プラントや工場でのバックパック運用はどうですか
バックパックマウントはまさにそのためのものです。プラント内やコンベヤギャラリーに沿って歩くだけで、三脚の据え付けを一度もせずに現況を±15 mmで記録します。

モバイルスキャナーを持ち込みたい場所についてお聞かせください
最も頻繁に測量するエリアと、現在の測量の進め方をお知らせください。鉱業専門スタッフが、ハンドヘルド、バックパック、車両のどの運用形態が適するか、それらのエリアでどの精度が得られるかをご提案します。