
Levantamento de túneis, galerias e frentes subterrâneas
O levantamento da frente é o único trabalho que se repete a cada ciclo e atrasa cada ciclo. A frente não pode ser marcada, o perfil não pode ser verificado e o avanço não pode ser contabilizado até o topógrafo ter ido, estacionado e medido a pega.
Percorrida com um scanner SLAM, a mesma frente é registada por completo — soleira, paredes e teto — ao ritmo do percurso, sem estacionamento de instrumento e sem nada que faça a equipa esperar.
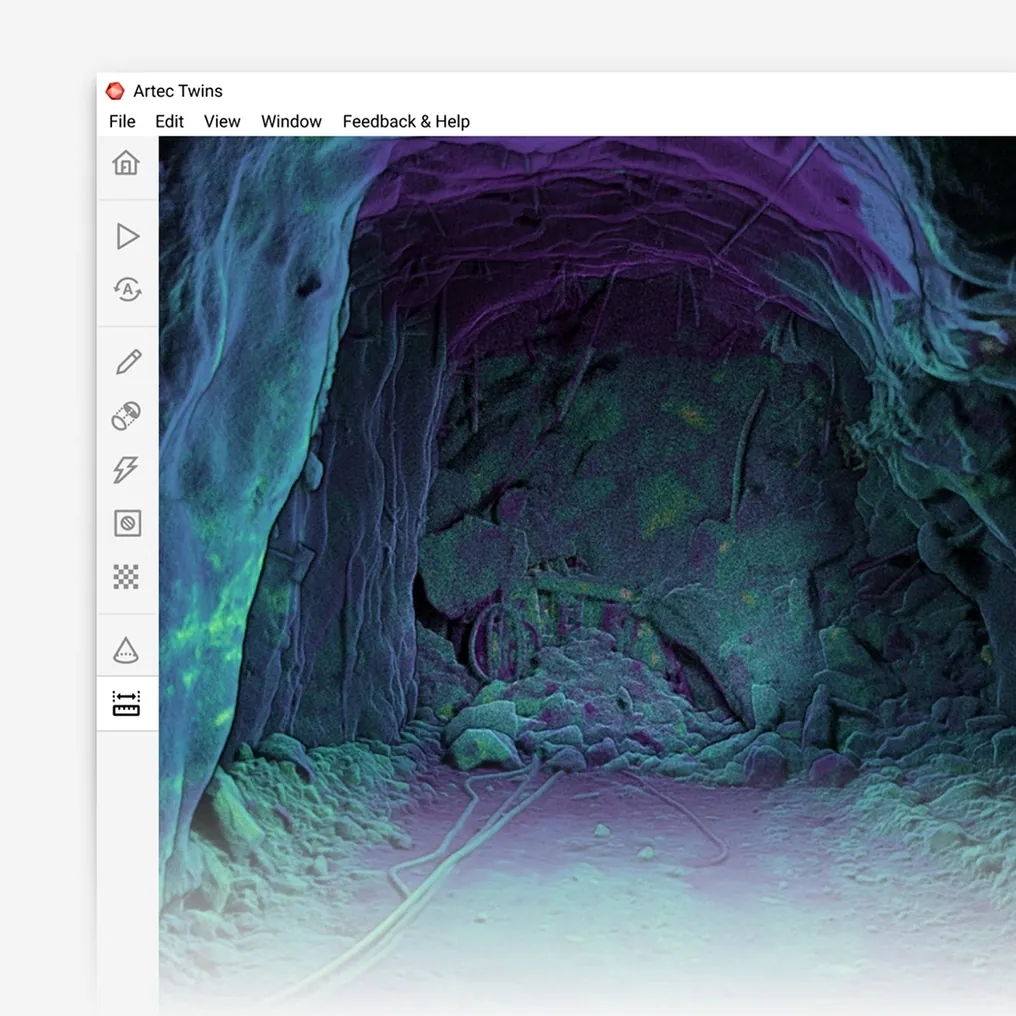
Com que rapidez se levanta uma frente com um scanner 3D?
A passo de marcha: um scanner LiDAR SLAM regista o perfil completo de uma galeria a ±10 mm enquanto o operador a percorre, sem estacionamento, sem orientação e sem GPS.
 A passo de marchaSem estações, sem nivelamento, sem visada inversa; o levantamento demora o tempo do percurso.
 O perfil completoSoleira, paredes e teto a cada metro, não uma dúzia de visadas por pega.
 ±0,03 % de derivaPosição mantida a partir da rocha, ligada ao controlo onde este existe.
 Contabilizado no mesmo turnoAvanço, perfil e as-built no pacote de planeamento antes da pega seguinte.
Por que razão a frente espera pelo topógrafo
Um levantamento convencional é uma sequência: levar o instrumento até à última estação, estacionar, nivelar, orientar, medir a frente e o perfil, avançar, repetir. Cada estacionamento custa minutos e a pega custa vários deles, e a equipa de lavra fica parada enquanto isso acontece, porque a frente não pode ser marcada até o levantamento estar feito. Numa frota de desenvolvimento, as horas que uma frente passa à espera do levantamento são uma fração real do ciclo.
O que sai também é escasso. Uma pega é descrita pelas visadas que o topógrafo fez — um eixo, alguns pontos de perfil, a posição da frente. O as-built que se acumula ao longo de anos disto é um modelo de arames de pontos escolhidos, e uma pergunta posterior sobre uma secção de galeria — o seu perfil verdadeiro, por onde passará uma tubagem, se o teto mudou — manda alguém de volta com o instrumento.
Um scanner LiDAR SLAM regista a galeria enquanto o operador a percorre. O Artec Jet mantém ±0,03 % de deriva de posição sem estacionamento e sem GPS, ligando-se ao controlo topográfico sempre que passa por uma estação, e regista o perfil completo a ±10 mm — até 1,9 milhões de pontos por segundo num campo de visão de 360° × 290°. A frente é levantada no tempo que leva a caminhar até à frente e voltar, e o as-built é a superfície completa, exportada como LAS, LAZ ou E57 para o Vulcan, Deswik ou Surpac no mesmo turno.
Um percurso, a pega contabilizada
O levantamento termina quando o percurso termina.
 1. Começar no controloComeçar o percurso numa estação conhecida para que a captura transporte a malha da mina desde o primeiro metro.
- 2. Percorrer a frenteÀ mão ou montado em mochila, o Jet regista soleira, paredes e teto até à frente a passo de marcha, com a luz que houver.
 3. RegistarO Artec Twins liga a captura às estações percorridas e ao levantamento anterior.
- 4. Seccionar e verificarPerfil a cada metro contra o projeto; posição da frente e avanço da pega.
- 5. ContabilizarAvanço, perfil e o as-built em crescimento no pacote de planeamento como LAS, LAZ ou E57.
Que scanner para este trabalho
Uma frente percorre-se a pé, pelo que o equipamento é o que levanta enquanto se caminha.

Artec Jet
- Ideal para
- Todas as frentes, galerias e rampas — a pé ou num veículo
- Tipo
- LiDAR SLAM multimodal
- Precisão, até
- ±10 mm no subsolo, ±15 mm em geral
- Deteção de alterações
- ±5 mm
- Alcance
- 0,5–300 m
- Deriva de posição
- ±0,03 %
- Formas de uso
- Manual, mochila, vara, drone, veículo, gaiola, robô
O Jet é um scanner LiDAR SLAM de 1,57 kg que regista toda a galeria enquanto é transportado ao longo dela, sem estacionamento entre o portal e a frente. ±0,03 % de deriva mantém o levantamento verdadeiro entre estações, a precisão de ±10 mm cobre perfil e avanço, e 16 horas de captura interna cobrem um turno inteiro de frentes. Num veículo levanta a rampa a caminho do fundo.

Artec Ray II
- Ideal para
- Escavações que exigem perfil de qualidade topográfica: portais, estações, câmaras, pontos de ligação
- Tipo
- Laser estacionário de longo alcance, montado em tripé
- Precisão, até
- 1,9 mm a 10 m, 2,9 mm a 20 m, 5,3 mm a 40 m
- Ruído de medição
- 0,4 mm a 10 m
- Alcance
- 0,5–130 m
- Tempo de digitalização
- 1 min 42 s a 3 mm, 10 m, sem textura
- Campo de visão
- 360° × 300°
Onde uma escavação tem de estar certa ao milímetro — uma câmara de britagem, uma estação de poço, um portal, a ligação de um transportador — o Ray II em tripé regista-a a 1,9 mm a 10 m em menos de dois minutos por estação, e o levantamento a pé com o Jet regista-se sobre ela.
Veja uma frente levantada da soleira ao teto no tempo que leva a caminhar até à frente — marque uma demo para a sua equipa de topografia de desenvolvimento.
Marcar uma demoPerguntas que os topógrafos de desenvolvimento fazem
Como se mantém na malha da mina sem estacionamentos?
O SLAM mantém ±0,03 % de deriva de posição a partir da geometria da rocha, e a captura liga-se ao controlo topográfico sempre que passa por uma estação. Uma galeria entre duas estações é fixada por ambas; o controlo é usado, não substituído.
±10 mm chegam para o levantamento de uma frente?
Para perfil contra o projeto, posição da frente e avanço, sim — e aplica-se a toda a superfície e não a uma dúzia de visadas. Onde um ponto específico exige precisão topográfica, esse ponto continua a ser medido; a digitalização dá tudo à sua volta.
Pode ser operado a partir de um veículo?
Sim. O Jet monta-se num veículo além de ser transportado à mão, pelo que uma rampa ou uma longa galeria de transporte é levantada de passagem, sem parar.
O que vê a equipa de lavra?
Um perfil e uma posição da frente antes da pega seguinte, em vez de uma espera. A digitalização termina com o percurso, e a secção contra o projeto fica disponível assim que a captura é registada.
Aplicações relacionadas

Fale-nos das suas frentes de desenvolvimento
Descreva o número de frentes, o ciclo e como decorre hoje o levantamento. Um especialista em mineração responderá com o que um levantamento a pé mudaria no ciclo e como o as-built chega ao seu pacote.