
Kartering av hålrum under jord
Ett hålrum är ett planeringsproblem tills det är en form. En hängning, ett gammalt rum på en nivå ingen använder, en kavitet ett borrhål bröt in i — tills det är uppmätt fattas varje beslut kring det med en marginal, och marginalen är malm eller säkerhet.
Influgen eller nedfirad i hålrummet registrerar skannern varje vägg och lämnar en solid som passar in i gruvmodellen där luckan tidigare fanns.
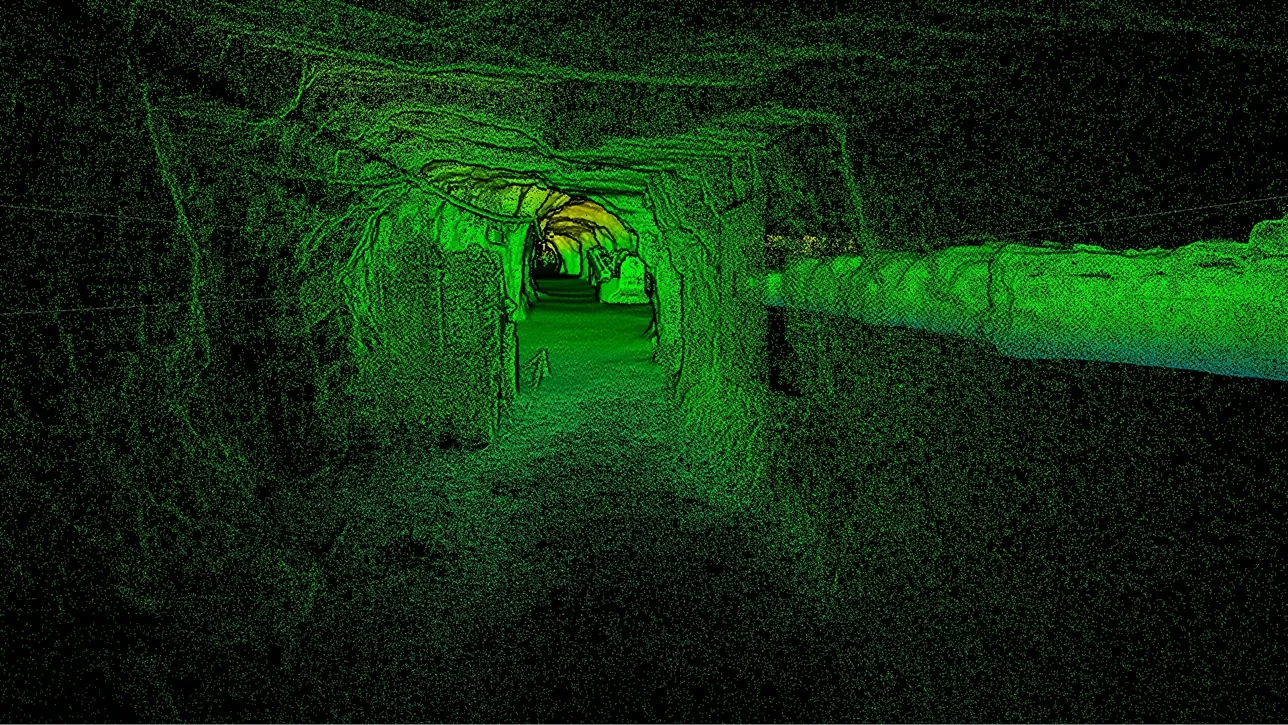
Hur karterar man ett hålrum ingen kan gå in i?
Fira ner eller flyg in en SLAM-LiDAR-skanner: utan GPS och med eget ljus registrerar den hela hålrummet vid ±10 mm som en sluten solid.
 Genom en liten öppningEtt borrhål, en kant eller en stigort räcker för att få in skannern.
 Hela hålrummet360° × 290° synfält inifrån, så ingen bortre vägg behöver gissas.
 Ingen signal behövsSLAM-positionering och LiDAR-ljus: inget behöver nå skannern utifrån.
 In i gruvmodellenSoliden ersätter ett skrafferat okänt område i Vulcan, Deswik eller Surpac.
Varför ett hålrum förblir ett frågetecken
Metoderna för att mäta en kavitet utifrån delar alla en begränsning: de ser det som ligger i rak linje från där de står. En bommonterad laser vid öppningen registrerar de väggar den når och missar resten; en sond i ett borrhål ger en profil längs en axel. Det hålrum som hamnar i gruvmodellen är en bästa anpassning runt de avläsningarna, och gruvan planerar runt en form som delvis är ritad.
Att planera runt ett osäkert hålrum kostar malm och tid. En pelare lämnas bredare än den behöver vara eftersom kaviteten bakom den inte är känd; en tillredningsort projekteras om för att hålla avstånd till en form som kanske inte ligger där modellen placerar den; en fyllnadsvolym beställs mot en uppskattning och blir för liten eller för stor.
En skanner inne i hålrummet har inget siktlinjeproblem. Artec Jet sänks genom öppningen på stång eller i bur, eller flygs in på en drönare som planerar sin egen väg, och registrerar kaviteten inifrån — golv, väggar och tak vid ±10 mm, i totalt mörker. Artec Twins sluter insamlingen som en solid, och formen läggs in i gruvmodellen där frågetecknet satt.
Från öppning till modellerad solid
Öppningen avgör insatsen; allt därefter är detsamma.
- 1. Hitta vägen inEn kant, en stigort, ett borrhål stort nog för skannern eller en öppning i drönarstorlek — varje har en insats som passar.
 2. Fånga in inifrånJet registrerar upp till 1,9 miljoner punkter per sekund med ett synfält på 360° × 290° och håller ±0,03 % drift utan GPS.
 3. Registrera mot ortenTwins knyter hålrumsinsamlingen till den omgivande tillredningen så att hålrummet ligger i gruvans koordinater.
 4. Slut och mätPunktmolnet blir en vattentät solid med en volym, en största spännvidd och ett avstånd till varje angränsande bergrum.
 5. Uppdatera modellenLAS, LAZ eller E57 och soliden in i planeringspaketet; det skrafferade okända blir en uppmätt form.
Vilken skanner för detta arbete
Att komma in är hela jobbet, så enheten är den som är byggd för att skickas in.

Artec Jet
- Bäst för
- Varje hålrum med en öppning som skannern eller en drönare ryms genom
- Typ
- Multimodal SLAM-LiDAR
- Noggrannhet, upp till
- ±10 mm under jord, ±15 mm generellt
- Förändringsdetektering
- ±5 mm
- Räckvidd
- 0,5–300 m
- Positionsdrift
- ±0,03 %
- Användningssätt
- Handhållen, ryggsäck, stång, drönare, fordon, bur, robot
Jet väger 1,57 kg, är IP65-klassad och behöver varken GPS eller ljus, vilket är det som gör att den kan sänkas ner på stång, firas ner i bur eller flygas genom en öppning in i en kavitet. Därinne registrerar den allt i ett synfält på 360° × 290° vid ±10 mm; tillbaka vid orten registreras insamlingen mot tillredningen och sluts som en solid med en volym.

Artec Ray II
- Bäst för
- Det som syns från öppningen, med mätningsteknisk kvalitet, när inget kan skickas in
- Typ
- Stationär laser med lång räckvidd, monterad på stativ
- Noggrannhet, upp till
- 1,9 mm på 10 m, 2,9 mm på 20 m, 5,3 mm på 40 m
- Mätbrus
- 0,4 mm på 10 m
- Räckvidd
- 0,5–130 m
- Skanningstid
- 1 min 42 s vid 3 mm, 10 m, utan textur
- Synfält
- 360° × 300°
Där hålrummet är öppet för insyn från en kant eller en ort och inget kan skickas in registrerar Ray II allt i siktlinje vid 1,9 mm på 10 m från ett stativ vid öppningen. Den låser också den omgivande tillredningen med mätningsteknisk kvalitet, så att Jet-insamlingen inifrån registreras mot en känd ram.
Se ett okänt hålrum bli en uppmätt solid i er gruvmodell, med volym och skyddsavstånd — boka en demo för ert planeringsteam.
Boka en demoFrågor från mätingenjörer
Hur liten öppning behöver skannern?
Jet väger 1,57 kg och är kompakt nog att sänka ner på stång eller i bur genom en kant eller en stigort; en drönare behöver en öppning den kan flyga genom. En specialist anpassar insatsen till de öppningar ni har.
Behöver den ljus eller signal inne i hålrummet?
Ingetdera. LiDAR ger sitt eget ljus och SLAM ger positionen ur geometrin, så inget behöver nå skannern utifrån. Hålrummet skannas likadant oavsett om något annat fungerar därinne eller inte.
Hur noggrann är volymen?
Ytan registreras vid ±10 mm under jord, och soliden sluts från den ytan i stället för att anpassas runt några få avläsningar. Volymfelet domineras av hur mycket av hålrummet som samlas in — vilket, inifrån, är hela.
Kan vi skanna samma hålrum igen senare?
Ja, och det är i jämförelsen av de två insamlingarna som förändringsdetekteringen på ±5 mm gäller: ett hålrum som växer visas som en färgad skillnadsyta mellan epokerna.
Relaterade tillämpningar

Berätta om hålrummet ni behöver kartera
Beskriv hålrummet, hur det upptäcktes och vilken åtkomst som finns. En gruvspecialist återkommer med en insats som passar öppningen och vad insamlingen skulle ge er modell.