
進入不能・廃止坑道のマッピング
古い鉱山には必ず、何年も誰も入っていない坑道があります。密閉されたレベル、以前の事業者のストープ、手描きの図面にあり、図面どおりの位置にないかもしれない坑道。現在の採掘はそのすべてから離隔を保たなければならず、離隔の信頼性は図面の信頼性でしかありません。
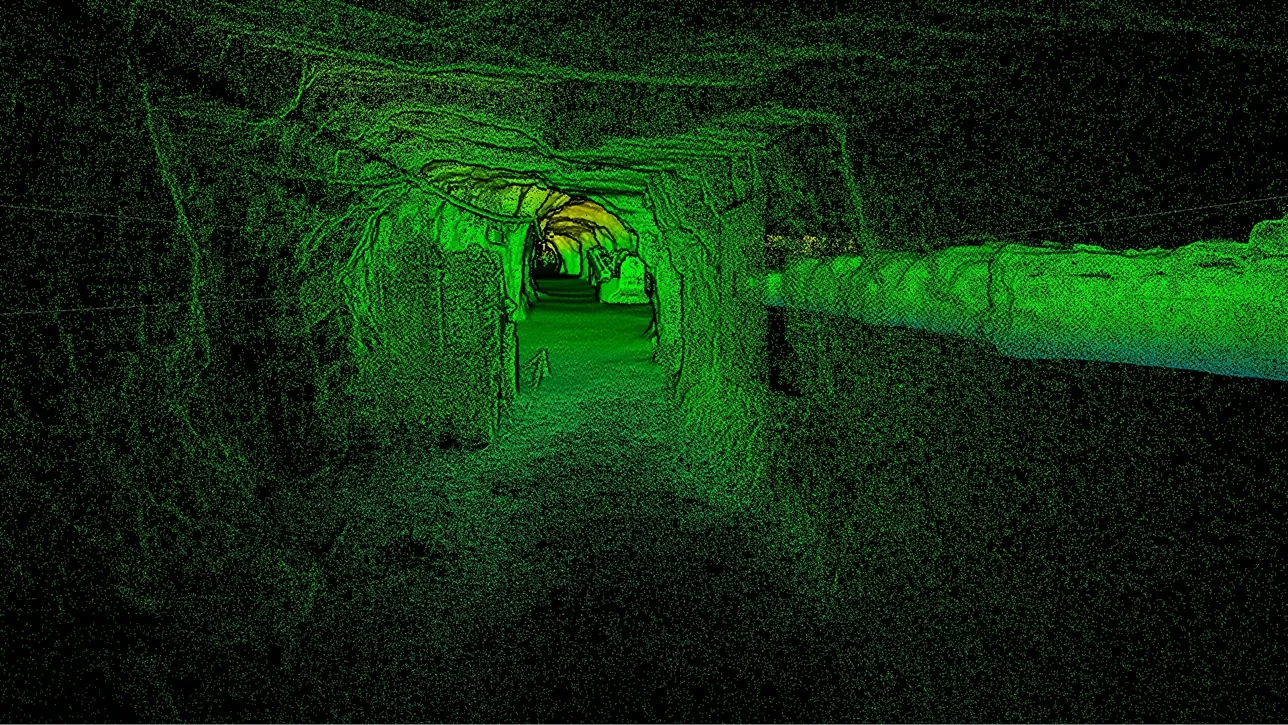
旧坑に飛ばすか持ち込んだスキャナーが、実際にそこにあるものを±10 mmで記録し、過去の図面は測量に置き換えられます。
入れない旧坑をどうマッピングしますか
人の代わりにスキャナーを送り込みます。ドローン、ポール、ケージに載せて、GPSも照明もなしに坑道を±10 mmで記録し、過去の図面を置き換えます。
 飛行で投入誰も見たことのない坑道を、自ら経路を計画して進むドローン。
 内部に測量基準点は不要SLAMが岩盤から位置を保持し、取得データは進入点で座標系に結び付けられます。
 図面を測量で置き換え過去の図面が、現在の鉱山計画の中の計測済みモデルになります。
 根拠を示せる離隔距離鉱柱と保安鉱柱の距離を、実際の旧掘削部に対して計測します。
古い図面がリスクである理由
過去の坑道は記録から知られています。手描きの図面、測量野帳、時にはレベルが存在したという覚え書きだけ。それらの記録は当時の水準では正確でしたが、以後、複写され、描き直され、再投影されてきました。そこから距離を保たなければならない現代の開発は、図面に対して距離を保っているのであり、図面は数メートル誤っている可能性があります。旧ストープに突き抜けてしまう横坑や、図面が示すより薄いことが判明する保安鉱柱が、これが生み出す失敗の形です。
旧坑に入って測量することは、多くの場合選択肢になりません。地山は何十年も浮石処理も支保もされておらず、通気は不明で、進入路そのものが危険かもしれません。そのため選択肢は、古い図面に大きな余裕を取って作業し(その余裕の背後の鉱石を死蔵させながら)、あるいは誰も保証できない地山に人を送り込むかのどちらかでした。
代わりに入っていくスキャナーが、その選択をなくします。ドローンに載せたArtec Jetが、誰もマッピングしていない坑道を通る飛行経路を自ら計画し、2 mmのワイヤーほど細い障害物を回避し、自前の光でGPSなしに位置ドリフトを±0.03%に保ちます。ポールやケージでは、ドローンが届かない場所に届きます。取得データは進入点で鉱山座標系に結び付けられ、旧レベルは±10 mmの計測済みの面として存在するようになります。図面は測量に置き換えられ、すべての離隔距離は実際の掘削部に対して計測されます。
過去の図面から計測済みのモデルへ
どの工程でも、誰も旧坑に入りません。
- 1. 進入点を確定貫通部、レイズ、または開放された密閉壁。その手前側に測量基準点があります。
- 2. スキャナーを送り込む自律航行ドローンに載せたJet、または開口部が飛行には小さすぎる場合はポールやケージに載せたJet。
 3. 旧坑を取得坑道、ストープ、空洞を、完全な暗闇の中で毎秒最大190万点で記録。
 4. 鉱山座標系に結合Twinsが取得データを進入点の基準点に位置合わせするため、旧坑は現在の座標系に収まります。
 5. 図面を置き換える計測済みモデルをVulcan、Deswik、Surpacへ。離隔距離と鉱柱を実際の掘削部に合わせて再設計します。
この作業に適したスキャナー
未知の地山、照明なし、信号なし、進入なし。そのために作られた機器が1台あります。

Artec Jet
- 最適な用途
- 旧坑そのものへ、飛ばす、持ち込む、吊り降ろす
- 種別
- マルチモーダルSLAM LiDAR
- 精度(最大)
- 坑内±10 mm、一般±15 mm
- 変化検出
- ±5 mm
- 測定範囲
- 0.5〜300 m
- 位置ドリフト
- ±0.03%
- 運用形態
- ハンドヘルド、バックパック、ポール、ドローン、車両、ケージ、ロボット
Jetは誰も保証できない地山に入っていくスキャナーです。ドローン上では未マッピングの坑道を通る経路を自ら計画し、2 mmのワイヤーほど細い障害物を回避します。ポールやケージでは、ドローンが届かない場所に届きます。GPS不要、自前の光、IP65の密閉性、16時間の本体取得により、旧レベルを±10 mmの計測済みの面として返します。

Artec Ray II
- 最適な用途
- 進入点と、そこから見通せるすべてを測量グレードで
- 種別
- 据置型長距離レーザー、三脚設置
- 精度(最大)
- 10 mで1.9 mm、20 mで2.9 mm、40 mで5.3 mm
- 測距ノイズ
- 10 mで0.4 mm
- 測定範囲
- 0.5〜130 m
- スキャン時間
- 3 mm・10 m・テクスチャなしで1分42秒
- 視野
- 360°×300°
何かを送り込む前に、貫通部や開放された密閉壁に据えた三脚上のRay IIが、手前側から見える範囲を10 mで1.9 mmで記録し、測量基準点に結び付けます。これで進入点が鉱山座標系に固定され、その先の坑道のJet取得データはそこに位置合わせされます。
密閉されたレベルがドローンでマッピングされ、計測済みモデルとして現在の鉱山計画に収まる様子をご覧ください。計画・地盤チーム向けのデモをご予約ください。
デモを予約する測量士からよくあるご質問
誰もマッピングしていない坑道をスキャナーはどう進みますか
SLAMです。移動しながら自らの地図を構築し、それに対して自位置を決め、ドリフトを±0.03%に保ちます。ドローン上では、2 mmのワイヤーほど細い障害物を含め、発見したものを回避して自ら飛行経路を計画します。事前の図面も外部からの信号も必要ありません。
取得データは現在の鉱山座標系にどう結び付けますか
進入点の手前側にある測量基準点を通じて結び付けます。スキャンは既知の座標から始まり、それを旧坑へ持ち込みます。Artec Twinsが取得データ全体をその基準点に位置合わせするため、過去のレベルが現在の座標系に収まります。
ドローンが開口部を飛べない場合は
同じスキャナーをポールで入れるか、ケージで吊り降ろします。Jetは1.57 kgで、360°×290°の視野により、どの向きで運ばれても周囲のすべてを記録します。
その後、旧坑からの離隔距離を縮められますか
それは地盤工学上の判断ですが、描き直された図面ではなく計測された掘削部に基づいて下せます。鉱柱と保安鉱柱の厚さは、過去の測量の不確かさではなく±10 mmで分かります。

マッピングが必要な坑道についてお聞かせください
旧坑について分かっていること、進入経路、現在の開発がそこから離しておくべき対象をお知らせください。鉱業のスペシャリストが、運用形態と、モデルで解決できることをお返しします。